Caso de estudio · Célula con cobot · ESP32 PLC
Un cobot, muchas referencias. Un PLC para gobernarlo.
Un ESP32 PLC 38R ejecuta el programa de cada pieza y muestra la producción.
El PLC ejecuta el programa de la referencia. La pantalla muestra la producción. El registro alimenta el mantenimiento.
Un cobot junto a los operarios, con sus datos a la vista.
Este caso describe cómo controlar y monitorizar un robot colaborativo con un ESP32 PLC de Industrial Shields. Se basa en un proyecto real en un fabricante de componentes para la industria del automóvil, hecho con una ingeniería que es cliente de Industrial Shields. El caso no cita a las empresas. Los valores de los paneles son ejemplos, no datos de la célula.
El reto
Más producción en la línea, con un robot que trabaja junto a las personas.
El fabricante produce componentes, y su cliente principal es proveedor directo de una planta de montaje de automóviles. Quería aumentar la eficiencia de sus líneas de producción y reducir los paros. Su respuesta fue invertir en robots colaborativos (cobots) que trabajan junto a los operarios en las líneas. Cada cobot tenía que estar controlado, adaptado a cada referencia y vigilado.
Muchas referencias
La línea fabrica varias referencias. Cada una necesita su propia configuración del cobot, y tres tipos de pinzas adaptan el brazo al producto.
Trabajar junto a las personas
El cobot tiene sensores que detectan cuando hay un operario cerca, y un software que ralentiza o detiene sus movimientos.
Un controlador para la célula
El PLC controla los movimientos del cobot, recibe entradas de sensores y cámaras y se comunica con el sistema de control de producción de la línea.
La producción a la vista
El operario necesita ver el estado del cobot y la producción de cada producto en tiempo real, en una pantalla junto a la célula.
Datos para mantenimiento
Se monitoriza el consumo de energía, y se guardan los movimientos del cobot y de sus elementos críticos, los que más se desgastan, para el mantenimiento preventivo.
Cómo funciona
Tres fases: configurar, producir, mantener.
Cada fase muestra una parte del sistema. Pulsa los botones. Los paneles son simulaciones ilustrativas: referencias, programas, masas, tiempos, energía e intervalos son ejemplos, no datos de la célula.
Cada referencia tiene su programa. El PLC lo carga.
La célula fabrica varias referencias. Para cada una, el PLC ejecuta un programa personalizado: la configuración del cobot y la pinza que encaja con el producto. Antes de que el brazo se mueva, el PLC lee sus sensores y sus cámaras. Elige una referencia y haz un ciclo.
- Un programa y una configuración por referencia
- Tres tipos de pinzas para los productos
- Entradas de sensores y cámaras
Eventos de la célula (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de la célula. Ejemplo: tres referencias, cada una con un número de programa, una pinza y una masa de pieza por debajo de los 10 kg de carga útil. El caso dice que los programas y las configuraciones se corresponden con cada referencia, y no los publica.
La pantalla muestra la producción de cada producto, en vivo.
Una pantalla táctil externa conectada al PLC muestra el estado del cobot y la producción del producto en curso: unidades por minuto, tiempo en ejecutar la secuencia, piezas totales y piezas pendientes. Cuando un operario se acerca, el cobot frena por sí mismo, y la pantalla muestra el efecto en el tiempo de secuencia. Haz producir la célula un minuto.
- Estado del cobot en tiempo real
- Unidades por minuto y tiempo de secuencia
- Piezas totales y pendientes del pedido
Pantalla (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de la célula. Ejemplo: un pedido de 120 piezas y una secuencia de 7,5 s, o de 12 s cuando el cobot frena por un operario. El caso enumera los cuatro datos de la pantalla y no publica sus tiempos ni el tamaño de los pedidos. Quien frena es el propio cobot; el PLC lo ve en el tiempo de secuencia.
La energía y los movimientos van a un registro. Mantenimiento planifica con él.
El PLC monitoriza el consumo de energía de la célula y guarda los movimientos del cobot y de los elementos que más se desgastan. Con ese registro, mantenimiento puede revisar una pieza antes de que falle. Una forma habitual de hacerlo: contar los ciclos de cada elemento de desgaste y avisar antes de su intervalo de revisión. Haz un turno.
- Consumo de energía de la célula
- Movimientos del cobot y de los elementos de desgaste
- Avisos preventivos a partir de los contadores
Registro de mantenimiento (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de la célula. Ejemplo: 0,35 kW de potencia media, un ciclo cada 8 s, una revisión de la pinza cada 20.000 ciclos y un aviso 4.000 ciclos antes. El caso dice que la energía y los movimientos se guardan para el mantenimiento preventivo, y no publica los intervalos ni dónde se guarda el registro.
Arquitectura del sistema
¿Cómo controla y monitoriza un cobot un ESP32 PLC?
El ESP32 PLC 38R está entre el cobot y la línea. Recibe las entradas de sensores y cámaras y el estado del cobot, y controla los movimientos del cobot con el programa de cada referencia. Envía los datos de producción a una pantalla táctil externa junto a la célula y se comunica con el sistema de control de producción de la línea. También monitoriza el consumo de energía y guarda un registro de movimientos para mantenimiento. El caso no publica las interfaces; el esquema muestra una forma habitual de conectarlas.
| Señal | Entre | Tipo | Para qué |
|---|---|---|---|
| Estado del cobot | EntreControlador del cobot → PLC | TipoEntrada digital (habitual) | Para quéListo, en marcha, hecho o fallo, para la secuencia y la pantalla |
| Programa y marcha | EntrePLC → controlador del cobot | TipoSalida de relé o digital (habitual) | Para quéEjecuta el programa de la referencia en curso |
| Sensores de la célula | EntreSensores → PLC | TipoEntrada analógica o digital | Para quéPieza presente, estado de la pinza y otras condiciones de la célula |
| Resultado de la cámara | EntreCámara → PLC | TipoEntrada digital o Ethernet (habitual) | Para quéEntradas de las cámaras antes y durante el ciclo |
| Datos de producción | EntrePLC → pantalla táctil | TipoEthernet (habitual) | Para quéEstado, unidades por minuto, tiempo de secuencia, piezas totales y pendientes |
| Datos de línea | EntrePLC ↔ sistema de control de producción | TipoEthernet (habitual) | Para quéReferencia a fabricar, tamaño del pedido y recuentos de vuelta |
| Energía | EntreContador de energía → PLC | TipoRS-485, Modbus RTU (habitual) | Para quéConsumo de energía de la célula |
| Registro de movimientos | EntrePLC → registro | TipoEthernet (habitual) | Para quéMovimientos y contadores de desgaste para el mantenimiento preventivo |
Por qué funciona
Un controlador entre el cobot y la línea.
Un programa por referencia
Las configuraciones se corresponden con cada referencia: cambiar de producto es cambiar de programa, no de célula.
Dos núcleos, dos tareas
El ESP32 tiene dos núcleos: el proceso y las comunicaciones van por separado, y cada tarea se ejecuta como debe.
Conectado a la línea
Ethernet, wifi, Bluetooth LE y RS-485 unen el PLC con la pantalla, el sistema de la línea y los contadores. También puede enviar datos a servicios en la nube para el análisis y la gestión remota.
La producción a la vista
Unidades por minuto, tiempo de secuencia, piezas totales y pendientes en una pantalla junto a la célula, en tiempo real.
Mantenimiento con datos
La energía y los movimientos se guardan, así que los elementos que se desgastan se revisan antes de que fallen.
Abierto y modular
Se programa con el IDE de Arduino, sin costes de licencia. Las placas opcionales añaden 4G, LoRa o CAN, y los módulos de expansión I2C añaden E/S cuando la célula crece. Nuestro equipo técnico ayuda desde el primer contacto hasta la posventa.
Hardware utilizado
Un ESP32 PLC para la célula. Una pantalla táctil al lado.
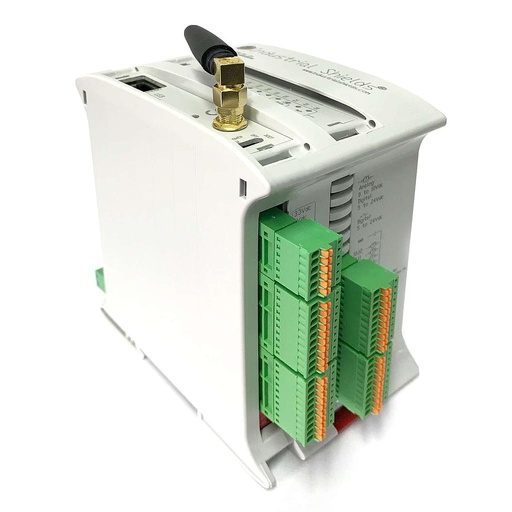
ESP32 PLC 38R
Un controlador industrial basado en el ESP32 de doble núcleo, con Ethernet, wifi, Bluetooth LE, RS-485 y RS-232, para carril DIN. Se programa en C++ con el IDE de Arduino. En esta célula ejecuta el programa de cada referencia, lee los sensores y las cámaras, controla el cobot y envía los datos de producción a la pantalla y a la línea.
- Función
- Control del cobot, entradas, datos de producción, energía y registro
- Entradas
- 12: 8 analógicas/digitales (0-10 V, 11 bits), 4 digitales optoaisladas (de 5 a 24 Vdc), 4 con interrupción
- Salidas
- 22: 6 analógicas/digitales/PWM (0-10 V, 12 bits), 16 relés (230 Vac 4 A / 24 Vdc 2 A, resistiva)
- Comunicaciones
- Ethernet 10/100, wifi 2,4 GHz, Bluetooth LE, RS-485, RS-232, I2C, SPI
- Procesador
- ESP32 de doble núcleo, hasta 240 MHz
- Integrado
- Reloj de tiempo real
- Alimentación
- De 12 a 24 Vdc
- Montaje
- Carril DIN TS35, IP20
El caso cita el ESP32 PLC 38R. Dimensiónalo para tu célula: cuenta las señales del cobot, de los sensores y de las cámaras, y las salidas que necesitas. La familia ESP32 PLC tiene modelos más pequeños y más grandes, y placas opcionales de 4G, LoRa o CAN.
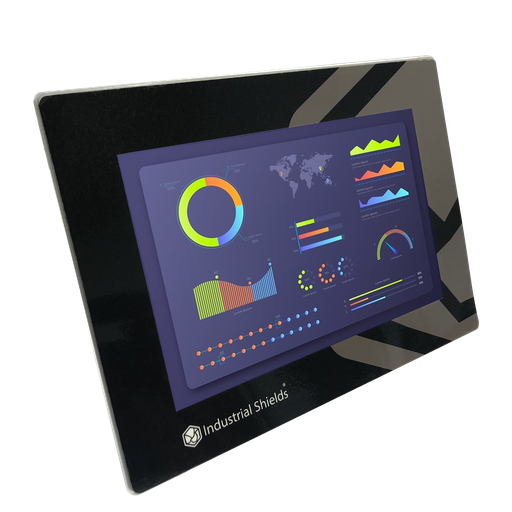
TouchBerry Pi Panel PC 10.1" FLEX
Para la pantalla táctil junto a la célula, una opción actual es un Panel PC industrial con Raspberry Pi 4 y pantalla táctil capacitiva, conectado al PLC por Ethernet. Muestra el estado del cobot y los datos de producción de cada producto.
- Función
- Estado del cobot y datos de producción
- Pantalla
- 10,1", táctil capacitiva
- Ordenador
- Raspberry Pi 4
- Red
- Gigabit Ethernet
El caso usa una pantalla táctil externa conectada al ESP32 PLC y no publica su modelo. La familia TouchBerry Pi actual tiene modelos de 7", 10,1" y 18,5".
Preguntas sobre este caso
¿Cómo controla y monitoriza un cobot un ESP32 PLC?
En este caso, el ESP32 PLC 38R controla los movimientos del cobot con el programa de cada referencia, recibe entradas de sensores y cámaras y se comunica con el sistema de control de producción de la línea. Una pantalla táctil externa muestra el estado del cobot y la producción. El programa del robot se ejecuta en el controlador del cobot; el PLC le dice qué programa ejecutar y cuándo, y lee sus respuestas. Mira el intercambio de señales entre un PLC y un robot en el simulador de estación de montaje.
¿Cómo trabaja un solo cobot con varias referencias?
Con un programa y una configuración por referencia, y una pinza que encaja con el producto: la célula tiene tres tipos de pinzas. El caso dice que los ingenieros adaptaron las configuraciones a cada referencia y no las publica. Una forma habitual de hacerlo: una tabla de recetas en el PLC con el número de programa, la pinza y los límites de cada referencia, elegida desde la pantalla o enviada por el sistema de la línea.
¿Quién protege a los operarios junto al cobot?
El propio cobot: tiene sensores que detectan a un operario cerca y un software que ralentiza o detiene sus movimientos. El PLC no es el sistema de seguridad. Como en cualquier célula robotizada, las funciones de seguridad siguen las normas ISO 10218-1 y -2, incluidos sus requisitos para la operación colaborativa, en el controlador de seguridad del robot o en un relé de seguridad; el PLC lee su estado. El caso no publica su circuito de seguridad. Mira cómo lee un PLC el estado de los enclavamientos y de la parada de emergencia.
¿Qué datos de producción muestra la pantalla?
Cuatro, para cada producto: unidades por minuto, tiempo en ejecutar la secuencia, piezas totales y piezas pendientes, además del estado del cobot. Una forma habitual de obtenerlos: el PLC marca con su reloj de tiempo real la señal de fin de cada ciclo, cuenta las piezas y las resta del pedido. Mira datos parecidos en una línea en el simulador Machine Monitor.
¿Cómo ayudan los datos de energía y de movimientos al mantenimiento preventivo?
El caso monitoriza el consumo de energía y guarda los movimientos del cobot y de los elementos que más se desgastan. Los contadores de ciclos de cada elemento dicen a mantenimiento cuándo revisarlo, y un aumento de energía para el mismo trabajo señala una pieza que necesita atención. Una forma habitual de leer la energía: un contador en RS-485 con Modbus RTU en un ESP32 PLC, como en el simulador de contadores de energía. Para conservar los contadores tras un corte de corriente, mira contadores persistentes en un ESP32 PLC.
¿Qué controlador elijo para una célula parecida?
Empieza por la lista de señales: estado y órdenes del cobot, sensores, cámaras y enlaces con la pantalla y la línea. El ESP32 PLC 38R tiene 12 entradas (8 analógicas) y 22 salidas con 16 relés, además de Ethernet, wifi, Bluetooth LE y RS-485. Sus dos núcleos llevan el proceso y las comunicaciones por separado. Envíanos la lista de señales y te responderá un ingeniero.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Una célula parecida?
Cuéntanos tu robot, tus referencias y qué necesita ver la línea.
Cuéntanos qué cobot o robot usas, cuántas referencias debe fabricar, qué sensores y cámaras tiene la célula y adónde deben ir los datos de producción. Te diremos qué controlador encaja y cómo conectarlo.
- Te responde nuestro equipo técnico
- Recuento de E/S y dimensionado del controlador para tu célula
- PLC basados en Arduino, ESP32 o Raspberry Pi