Caso de estudio · Automoción · M-Duino 38R
Medir la pieza. Dar la orden al robot.
Un PLC M-Duino gobierna la línea. Un Panel PC la muestra, también en el móvil.
El PLC gobierna las estaciones y los robots. En el Panel PC las personas los gestionan.
Un solo broker MQTT en el panel: los mismos datos en el panel, en una tablet y en una pantalla remota.
Este caso describe cómo automatizar una línea de producción de automoción con equipos de Industrial Shields. No cita a ningún cliente ni ninguna planta. Es un diseño de referencia: el caso dice que se puede cambiar para adaptarlo a cada línea. Esta página sigue una pieza por una estación, una orden a un robot y los datos en su camino hasta las pantallas.
El reto
Una línea de montaje tiene que medir, decidir y dar órdenes, todo el día.
Las estaciones recogen datos con muchos tipos de sensores. Los robots y los brazos mecanizados necesitan órdenes. Los operarios tienen que ver la línea y cambiar sus parámetros, junto a la línea o desde una tablet. Y la línea cambia a menudo, así que el sistema tiene que cambiar con ella.
Datos de cada estación
Las células de carga pesan algunas piezas. Los láseres miden distancias. Los sensores de presión miden la fuerza aplicada al montar dos piezas.
Órdenes para robots y brazos
El PLC procesa los datos y envía las órdenes a los actuadores de la línea: robots y brazos mecanizados.
Más de una línea
Seleccionar una línea u otra y aplicar sus propios parámetros, desde el mismo sistema.
Una línea que cambia
El hardware se puede modificar y el software se puede reprogramar para cada pequeño cambio de la línea.
Acceso remoto a través de una VPN
La información se puede consultar desde cualquier lugar, a través de una VPN conectada al servidor MQTT. Un motivo habitual para la VPN: la línea no tiene que estar abierta a internet.
Cómo funciona
Tres fases: medir, ordenar, supervisar.
Cada fase muestra una parte de la línea. Pulsa los botones. Los paneles son simulaciones ilustrativas: piezas, tolerancias, programas, consignas y temas son ejemplos, no datos de una planta.
Pesar, medir, prensar. El PLC lee cada valor.
Las estaciones envían sus datos al PLC por entradas analógicas: el peso de una célula de carga, una distancia de un láser, la fuerza de montaje de un sensor de presión. El PLC procesa cada valor. Una forma habitual de hacerlo: comparar cada valor con una ventana, dejar pasar la pieza cuando todos están dentro y detenerla con una alerta cuando uno está fuera. Elige una pieza y pulsa Iniciar la estación.
- Célula de carga, láser y sensor de fuerza en entradas analógicas
- Cada valor comparado con una ventana (ejemplo)
- Resultado a la línea y al Panel PC
Pasos de la estación (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de una planta. Ventanas de ejemplo: peso de 4,80 a 5,20 kg, distancia de 119,5 a 120,5 mm, fuerza de 8 a 12 kN. El caso no publica las piezas, los rangos ni los límites. Una forma habitual de hacerlo: guardar cada ventana en la receta de la línea.
La orden sale del PLC o del panel. El robot hace el trabajo.
El PLC envía las órdenes a los actuadores de la línea, como robots y brazos mecanizados. Las órdenes pueden estar guardadas en el PLC, o el operario las puede cambiar en el Panel PC. El mismo sistema puede seleccionar una línea u otra y aplicar sus propios parámetros. Elige una línea y un origen, y pulsa Iniciar ciclo.
- Órdenes guardadas en el PLC o enviadas desde el Panel PC
- Una línea u otra, cada una con sus parámetros
- Salidas digitales o de relé y analógicas hacia los actuadores
Pasos de la orden (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de una planta. Ejemplo: programa 3 y 6,0 V para la línea A, programa 5 y 4,5 V para la línea B. El caso dice que el PLC envía las órdenes a los robots y a los brazos, y no publica la interfaz. Una forma habitual de hacerlo: una señal de arranque y un número de programa en salidas de relé, y una señal de "terminado" de vuelta en una entrada digital. El programa del robot se ejecuta en el controlador del robot.
Un broker, muchas pantallas: el panel, una tablet, un usuario remoto.
El PLC envía sus datos al Panel PC por Ethernet. En el Panel PC, un broker MQTT recibe y envía los datos entre el PLC y el panel, y Node-RED los muestra. Un móvil o una tablet llegan al panel por WiFi. Desde fuera de la planta, una VPN se conecta al servidor MQTT. Elige una pantalla y un área de trabajo, y cambia un límite.
- Broker MQTT y Node-RED en el Panel PC
- Móvil o tablet por WiFi, usuarios remotos a través de una VPN
- Áreas de trabajo divididas en la interfaz
Tráfico MQTT (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de una planta. Nombres de temas y ritmos de ejemplo. El caso pone el broker MQTT y Node-RED en el Panel PC y no publica los temas ni las pantallas. Los nombres de las áreas son un ejemplo de las "áreas de trabajo divididas" en la interfaz.
Prueba la monitorización de una línea por MQTT en el simulador Machine Monitor
Arquitectura del sistema
¿Cómo automatiza un PLC una línea de producción de automoción?
Un PLC con Ethernet basado en Arduino lee los sensores de las estaciones en entradas analógicas y digitales: células de carga, láseres y sensores de presión. Envía las órdenes a los robots y a los brazos mecanizados por salidas digitales o de relé, y consignas analógicas cuando un actuador las admite. Por Ethernet intercambia datos con un Panel PC que ejecuta un broker MQTT y Node-RED. Los móviles y las tablets llegan al Panel PC por WiFi, y los usuarios remotos a través de una VPN hasta el servidor MQTT.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Peso de una pieza | EntreCélula de carga → PLC | TipoEntrada analógica | FunciónPesa algunas piezas. Un transmisor de pesaje convierte los milivoltios en 0-10 V |
| Distancia | EntreSensor láser → PLC | TipoEntrada analógica | FunciónMide distancias en la pieza o en la línea |
| Fuerza de montaje | EntreSensor de presión → PLC | TipoEntrada analógica | FunciónMide la fuerza aplicada al montar las piezas |
| Estados de la línea | EntreSensores, robot → PLC | TipoEntrada digital | FunciónEjemplo: pieza presente, robot listo, robot terminado |
| Órdenes a robots y brazos | EntrePLC → actuadores | TipoSalida digital o de relé | FunciónEjecutan las órdenes. Ejemplo: arranque y número de programa |
| Consignas | EntrePLC → actuadores | TipoSalida analógica | Función0-10 V, cuando un actuador admite una orden analógica |
| Datos de la línea y órdenes | EntrePLC ↔ Panel PC | TipoEthernet, MQTT | FunciónBroker en el Panel PC. Monitorización y parámetros con Node-RED |
| Monitorización y gestión | EntrePanel PC ↔ móvil, tablet | TipoWiFi | FunciónLas mismas pantallas lejos del panel |
| Acceso remoto | EntreUsuario remoto ↔ servidor MQTT | TipoVPN | FunciónLa información desde cualquier lugar |
Por qué funciona
Un controlador para la línea. Un broker para las personas.
El PLC guarda las órdenes
Las órdenes pueden estar guardadas en el PLC y ejecutarse desde allí. El Panel PC las cambia cuando el operario lo necesita.
Medir en el proceso
Peso, distancia y fuerza se leen mientras la pieza está en la estación. Una forma habitual de usarlos: actuar sobre cada pieza (consulta la fase 1).
Un broker, muchas pantallas
Con MQTT, el PLC publica sus datos una sola vez. El panel, una tablet y un usuario remoto leen los mismos datos del broker.
Áreas de trabajo en la interfaz
La interfaz de monitorización está dividida en áreas de trabajo, y cada equipo ve su parte de la línea.
Un sistema, varias líneas
Seleccionar una línea u otra y aplicar sus parámetros, desde el mismo sistema.
Abierto al cambio
El PLC se programa con el Arduino IDE. Cuando la línea cambia, cambias las E/S o el programa, no todo el sistema.
Hardware utilizado
Un PLC con Ethernet para gobernar la línea. Un Panel PC para gestionarla.
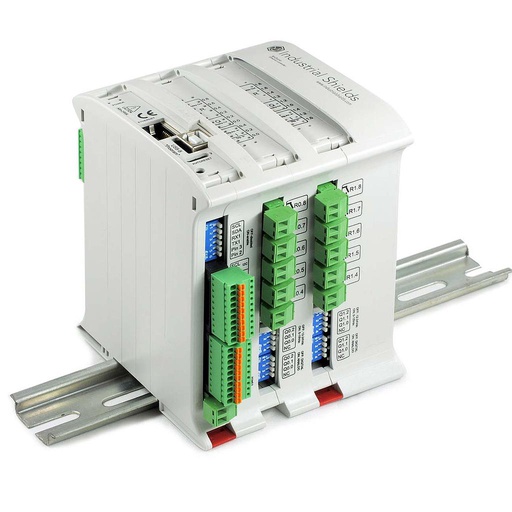
M-DUINO ETHERNET PLC ARDUINO 38R
Un PLC industrial basado en un Arduino Mega 2560 original, con Ethernet, RS-485 y RS-232, para carril DIN. Se programa con el Arduino IDE. En esta línea lee las células de carga, los láseres y los sensores de fuerza, envía las órdenes a los robots y a los brazos, e intercambia datos con el Panel PC por Ethernet.
- Función
- Medidas de las estaciones, órdenes a robots y brazos, datos al panel
- Entradas
- 12: 8 analógicas o digitales (0-10 V, 10 bits), 4 digitales optoaisladas (de 5 a 24 Vdc)
- Salidas
- 22: 16 relés (230 Vac 4 A / 24 Vdc 2 A, carga resistiva), 6 analógicas, digitales o PWM (0-10 V)
- Comunicaciones
- Ethernet (W5500, RJ45), RS-485, RS-232, I2C, SPI
- Integrado
- Reloj de tiempo real, ranura microSD
- Programación
- Arduino IDE
- Alimentación
- De 12 a 24 Vdc
- Montaje
- Carril DIN TS35, IP20
El texto del caso habla de un PLC con Ethernet basado en Arduino y no fija el modelo. La foto de producto del documento original del caso es la del M-Duino 38R, que sigue en el catálogo. Dimensiónalo para tu línea: el caso dice que las entradas y las salidas pueden ser digitales o analógicas, dentro de las E/S del equipo. Si una línea necesita más, la familia M-Duino tiene modelos más grandes, y varios PLC pueden enviar sus datos al mismo Panel PC.
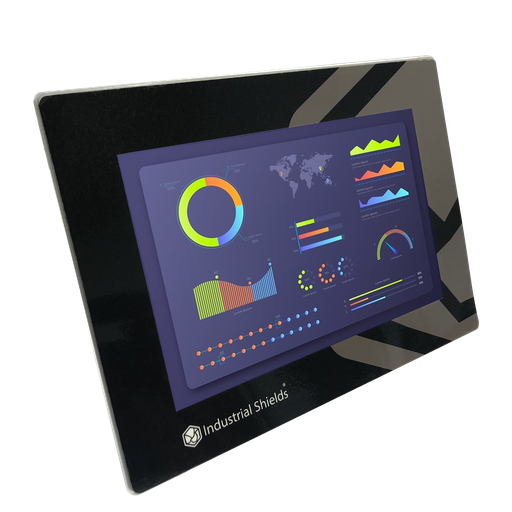
TouchBerry Pi Panel PC 10.1" FLEX
El punto de gestión de la línea. Un Panel PC industrial con una Raspberry Pi 4, conectado al PLC por Ethernet. Ejecuta el broker MQTT y Node-RED, muestra los datos, permite al operario configurar los parámetros y sirve las pantallas para móviles y tablets por WiFi.
- Función
- Broker MQTT, Node-RED, parámetros, pantallas
- Pantalla
- 10,1"
- Ordenador
- Raspberry Pi 4
- Enlace con el PLC
- Ethernet
El caso usa un Panel PC basado en una Raspberry Pi 3, y la página antigua enlaza el TouchBerry Pi de 10,1". El modelo actual es el TouchBerry Pi Panel PC 10.1" FLEX, con una Raspberry Pi 4. La familia también tiene modelos de 7" y de 18,5".
Preguntas sobre este caso
¿Cómo automatiza un PLC una línea de producción de automoción?
Lee los sensores de las estaciones, procesa los datos y envía las órdenes a los robots y a los brazos mecanizados. En este caso, las células de carga pesan piezas, los láseres miden distancias y los sensores de presión miden la fuerza de montaje. Un PLC con Ethernet basado en Arduino gobierna la línea, y un Panel PC con un broker MQTT y Node-RED es el punto de gestión. Prueba la parte de monitorización en el simulador Machine Monitor.
¿Cómo lee el PLC una célula de carga, un láser y un sensor de fuerza?
Por sus entradas analógicas, que leen 0-10 V. Una célula de carga da pocos milivoltios, así que necesita un transmisor de pesaje con salida de 0-10 V o de 4-20 mA. La mayoría de sensores láser de distancia y de transductores de fuerza con amplificador dan 0-10 V o 4-20 mA. Para 4-20 mA, añade una resistencia de precisión de 500 Ω (20 mA dan 10 V) y escala el valor en el programa.
¿Cómo da órdenes el PLC a un robot?
El caso dice que el PLC envía las órdenes a los robots y a los brazos, y no publica la interfaz. Una forma habitual de hacerlo: el PLC envía una señal de arranque y un número de programa por sus salidas, y el controlador del robot responde con señales de "listo" y "terminado" en entradas del PLC. El programa del robot se ejecuta en el controlador del robot. Los robots industriales también admiten buses de campo; comprueba cuál admite el controlador de tu robot.
¿Por qué el broker MQTT está en el Panel PC?
El broker recibe y envía los datos entre el PLC y el Panel PC. El PLC publica sus datos una sola vez, y cada pantalla los lee del broker: Node-RED en el panel, una tablet por WiFi, un usuario remoto a través de la VPN. Dos piezas útiles: un broker MQTT Mosquitto central y un panel de Node-RED en un TouchBerry con MQTT. Para áreas de trabajo divididas con niveles de acceso, consulta un inicio de sesión de Node-RED en un TouchBerry.
¿Cómo se gestiona la línea desde una tablet o desde fuera de la planta?
En la planta, un móvil o una tablet se conectan al Panel PC por WiFi. Desde fuera, el caso usa una VPN conectada al servidor MQTT. Una forma habitual de hacerlo: dejar el broker fuera de internet, con usuario y contraseña en el broker, TLS en las conexiones y un diseño de red que siga la IEC 62443.
¿Qué dispositivos de seguridad trabajan junto al PLC en una célula robotizada?
El PLC gobierna la línea, da las órdenes y lee los estados. A su alrededor, como en cualquier célula robotizada: resguardos, cortinas fotoeléctricas y las funciones de seguridad del robot diseñadas según ISO 10218-2 e ISO 13849-1, en un relé de seguridad o un controlador de seguridad; y un paro de emergencia que no depende del programa estándar del PLC (IEC 60204-1, ISO 13850). El caso no publica su circuito de seguridad. Consulta cómo lee un PLC el estado de los enclavamientos y del paro de emergencia.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Una línea similar?
Cuéntanos tus estaciones y tus robots. Te responderá un ingeniero.
Dinos qué mide cada estación, qué robots y brazos reciben órdenes, cuántas líneas tienes y quién tiene que ver los datos. Te diremos qué controlador encaja y cómo conectarlo.
- Respuesta de nuestro equipo técnico
- Recuento de E/S y dimensionado del controlador para tu línea
- PLC basados en Arduino, ESP32 o Raspberry Pi