Caso de estudio · Cinta transportadora · M-Duino 42+
El PLC fija la velocidad. El variador mueve la cinta.
Consigna al variador, corriente del motor y Panel PC por Ethernet.
El variador hace girar el motor. El PLC decide a qué velocidad.
Un sensor de corriente muestra cuánto trabaja el motor.
Este caso describe un modelo para controlar un motor asíncrono con un variador de frecuencia desde un PLC basado en Arduino. No cita al cliente, el motor ni el variador. Esta página trata del lazo de velocidad de una cinta transportadora: la consigna de velocidad, la corriente del motor y el operario. Si prefieres enviar la velocidad por un bus de campo en lugar de una señal analógica, en las preguntas tienes un ejemplo con Modbus RTU.
El reto
Mantener la velocidad que necesita la cinta. Ver qué hace el motor.
El objetivo principal del cliente era regular la velocidad de la cinta transportadora según los parámetros deseados. Una cinta transportadora se mueve entre dos tambores y se desliza sobre estaciones de rodillos, cunas de chapa o un lecho de aire. Su motor de inducción de CA gira a una velocidad que fija la frecuencia de su alimentación.
Velocidad según parámetros
El objetivo principal: regular la velocidad de la cinta según los parámetros deseados, no hacerla funcionar a una velocidad fija.
Un motor de inducción
Un motor asíncrono de CA gira a una velocidad que fija la frecuencia de alimentación. Para cambiar la velocidad, se cambia la frecuencia. Ese es el trabajo del variador de frecuencia.
Corriente en el motor
El PLC tiene que leer la corriente que llega al motor y usarla para decidir qué pide al variador.
Un operario en el lazo
Ver los valores en tiempo real y cambiarlos en cualquier momento. Arranque, paro de emergencia y una alarma si la cinta supera la velocidad límite.
Autónomo, con control manual
El sistema regula la velocidad por sí solo. Si alguien necesita otra velocidad, la cambia desde el Panel PC, a través del puerto Ethernet del PLC.
Cómo funciona
Tres lazos: fijar, medir, operar.
Cada lazo muestra una parte del patrón. Mueve los controles y pulsa los botones. Los paneles son simulaciones ilustrativas: tensiones, frecuencias, corrientes, límites y velocidades son ejemplos, no datos de la instalación.
Una salida analógica le dice al variador a qué velocidad ir.
El programa del PLC tiene funciones que controlan los parámetros del variador de frecuencia. En el esquema, una salida analógica del PLC va al variador. El variador cambia la frecuencia de la alimentación del motor, y la velocidad del motor la sigue. Una forma habitual de hacerlo: de 0 a 10 V en la salida analógica equivale a de 0 a 50 Hz en el variador, con una rampa de aceleración configurada en el variador.
- Salida analógica del M-Duino 42+ hacia el variador
- La frecuencia de la tensión de alimentación fija la velocidad del motor
- Ejemplo: un motor de 4 polos gira cerca de 1.500 rpm a 50 Hz
Simulación ilustrativa. Valores de ejemplo, sin datos de la instalación. Ejemplo: de 0 a 10 V equivale a de 0 a 50 Hz, motor de 4 polos, 0,60 m/s a 50 Hz, rampa de 10 Hz por segundo.
Un sensor de corriente muestra cuánto trabaja el motor.
Un sensor de corriente está entre el variador y el motor de inducción de CA. Su señal va a una entrada analógica del PLC. El PLC toma decisiones según la corriente que lee y envía nuevos valores al variador. Una forma habitual de hacerlo: si la corriente se mantiene por encima de un límite, el PLC baja la consigna de velocidad paso a paso, y la recupera cuando la corriente baja. En el panel, añade carga a la cinta.
- Sensor de corriente entre el variador y el motor, en una entrada analógica
- Decisiones según la corriente que lee el PLC
- Nuevos valores al variador, sin necesidad de un operario
Decisiones del PLC (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de la instalación. Regla de ejemplo: por encima de 2,8 A durante 1 s, el PLC baja la consigna 1 Hz en cada paso.
El operario ve la velocidad y la cambia en cualquier momento.
El Panel PC está conectado al PLC a través del puerto Ethernet. Muestra los valores en tiempo real, y el operario puede cambiarlos en cualquier momento. También tiene una función de arranque, una función de paro de emergencia, el muestreo en directo de la velocidad del motor y una alarma si la velocidad supera el límite. Pulsa Arranque y después sube la velocidad por encima del límite.
- Velocidad del motor de CA en tiempo real
- Cambio manual de la velocidad en cualquier momento
- Arranque, paro de emergencia y alarma de velocidad límite
Eventos del Panel PC (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de la instalación. En una máquina real, el paro de emergencia también tiene que funcionar sin la pantalla y sin la red. Consulta las preguntas.
Ejemplo de código: control de velocidad de un variador por Modbus RTU con un PLC M-Duino
Arquitectura del sistema
¿Cómo controla un PLC una cinta transportadora con un variador de frecuencia?
El M-Duino 42+ envía una consigna de velocidad al variador de frecuencia por una salida analógica. El variador alimenta el motor de inducción de CA que mueve la cinta. Un sensor de corriente en los cables del motor vuelve a una entrada analógica del PLC. Un Panel PC en Ethernet muestra los valores y envía los cambios manuales.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Consigna de velocidad | EntreM-Duino 42+ → variador de frecuencia | TipoSalida analógica | FunciónDice al variador la velocidad que necesita la cinta. Rango no publicado |
| Alimentación del motor | EntreVariador de frecuencia → motor de inducción de CA | TipoFrecuencia variable | FunciónLa velocidad del motor sigue la frecuencia de la tensión de alimentación |
| Corriente del motor | EntreSensor de corriente → M-Duino 42+ | TipoEntrada analógica | FunciónLa corriente que llega al motor, para las decisiones del PLC |
| Valores en directo | EntreM-Duino 42+ → Panel PC | TipoEthernet | FunciónVelocidad del motor en tiempo real y el resto de valores. Protocolo no publicado |
| Órdenes del operario | EntrePanel PC → M-Duino 42+ | TipoEthernet | FunciónCambio manual de velocidad, arranque, función de paro de emergencia |
| Alarma de velocidad | EntrePanel PC | TipoPantalla | FunciónAlarma si la velocidad supera el límite |
Por qué funciona
Un patrón para una cinta movida por un variador.
Funciona con variadores habituales
La mayoría de variadores de frecuencia de uso general aceptan una consigna de velocidad analógica. El M-Duino 42+ tiene seis salidas analógicas (0-10 V), así que un PLC puede gobernar más de un variador. Comprueba antes el rango de entrada de tu variador.
Lectura en el lado del motor
El sensor de corriente está entre el variador y el motor. El PLC ve lo que consume de verdad el motor, no solo la velocidad que ha pedido.
Un programa, dos funciones
El programa del PLC, hecho con el Arduino IDE, reúne las dos funciones: los parámetros del variador y la lectura de corriente. Puedes leerlo y cambiarlo.
El operario en una pantalla
El Panel PC se conecta al PLC a través del puerto Ethernet: valores en directo, velocidad manual, arranque, función de paro de emergencia y alarma de velocidad.
Preparado para un bus de campo
El mismo M-Duino 42+ tiene RS-485. Si tu variador admite Modbus RTU, el PLC puede escribir la velocidad y leer el estado con dos hilos.
Hecho para el armario
Montaje en carril DIN, alimentación de 12 a 24 Vdc y entradas y salidas digitales optoaisladas, al lado del variador.
Hardware utilizado
M-Duino 42+ para controlar. Panel PC para operar.
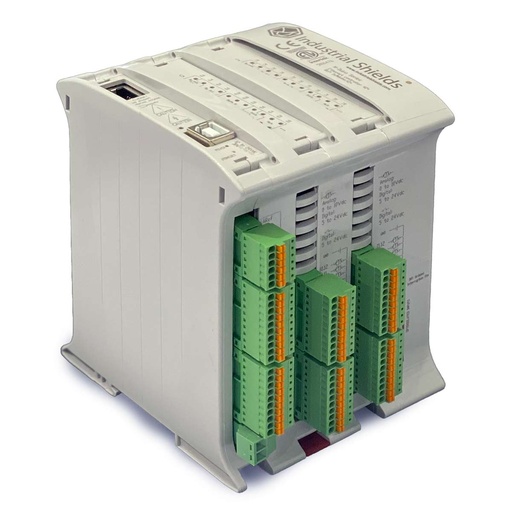
M-Duino Ethernet PLC Arduino 42
Un PLC industrial con un Arduino Mega 2560 original, 26 entradas y 16 salidas, Ethernet, RS-485 y RS-232, para carril DIN. En esta cinta envía la consigna de velocidad al variador, lee la corriente del motor y se comunica con el Panel PC.
- Función
- Consigna de velocidad, lectura de corriente, enlace con el Panel PC
- Entradas
- 26: 12 analógicas o digitales (0-10 V), 14 digitales optoaisladas, 4 con interrupción
- Salidas
- 16: 10 digitales optoaisladas, 6 analógicas, digitales o PWM (0-10 V)
- Comunicaciones
- Ethernet (RJ45), RS-485, RS-232, TTL, I2C, SPI
- Alimentación
- De 12 a 24 Vdc
- Montaje
- Carril DIN TS35, IP20
El caso cita el "MDuino 42 I/Os PLUS". Es el M-Duino 42+, la versión que se vende en esta ficha de producto.
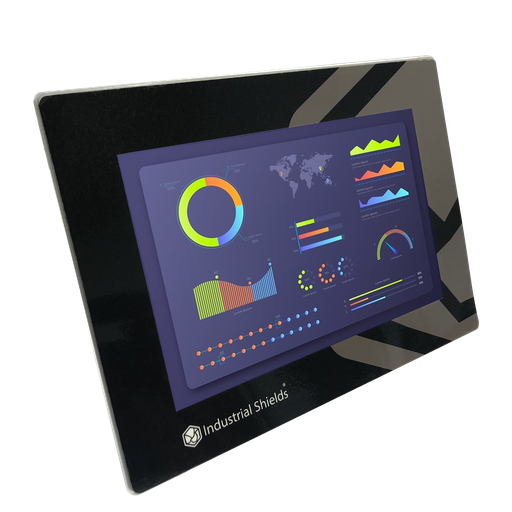
Panel PC TouchBerry Pi 10,1"
El puesto del operario de la cinta. Un Panel PC industrial de 10,1" con una Raspberry Pi 4. Muestra los valores en directo, cambia la velocidad y tiene las funciones de arranque, paro de emergencia y alarma de velocidad.
- Función
- Valores en directo, velocidad manual, arranque, función de paro de emergencia, alarma de velocidad
- Pantalla
- 10,1"
- Ordenador
- Raspberry Pi 4
- Enlace con el PLC
- Ethernet
El caso habla de "un Panel PC de Industrial Shields". La página antigua del caso mostraba el TouchBerry Pi 10,1". La imagen y el enlace muestran el modelo actual, el TouchBerry Pi Panel PC 10.1" FLEX.
Preguntas sobre este caso
¿Cómo se controla un variador de frecuencia con un PLC?
Hay dos formas habituales. Con señales analógicas, el PLC envía una consigna de velocidad, a menudo de 0-10 V o de 4-20 mA, a la entrada analógica del variador, y unas salidas digitales dan la marcha y el paro. Con un bus de campo como Modbus RTU, el PLC escribe la velocidad y lee el estado por RS-485. En este caso el esquema muestra una salida analógica del M-Duino 42+ hacia el variador. Tienes más detalle en nuestro artículo Cómo usar un variador de frecuencia con un PLC industrial basado en Arduino.
¿Por qué leer la corriente del motor en una cinta transportadora?
La corriente muestra cuánto trabaja el motor. En este caso el sensor de corriente está entre el variador y el motor, y el PLC toma decisiones según la corriente que lee. Usos habituales: detectar una sobrecarga o un atasco, o bajar la velocidad cuando la cinta va demasiado cargada. Usa un sensor de efecto Hall o de verdadero valor eficaz (true RMS) apto para la salida de un variador, o lee la corriente del propio variador.
¿Puede el paro de emergencia ser un botón del Panel PC?
El caso cita una función de paro de emergencia en el Panel PC. En cualquier máquina, el paro de emergencia tiene que funcionar también sin la pantalla y sin la red. Diséñalo como un circuito de seguridad cableado que siga tu evaluación de riesgos, la IEC 60204-1 y la ISO 13850, y usa la función de la pantalla como un extra. El circuito cableado tiene que quitar el par al motor: mediante la entrada Safe Torque Off (STO) del variador o un contactor, como categoría de parada 0 o 1 (IEC 60204-1). Una consigna de velocidad de 0 desde el PLC no es un paro de emergencia. Consulta enclavamientos de seguridad y paro de emergencia en un PLC.
¿Consigna analógica o Modbus para un variador?
La señal analógica es sencilla: una salida, una entrada, y la mayoría de variadores la aceptan. Modbus RTU da más datos con dos hilos: velocidad, estado, corriente y códigos de fallo, leídos del propio variador. El M-Duino 42+ puede hacer las dos cosas: tiene salidas analógicas de 0-10 V y RS-485. Consulta el ejemplo de control de un variador por Modbus RTU con M-Duino. Para un variador por RS-485 dentro de un proyecto completo con código, consulta el pack de proyecto de control de un biorreactor.
¿Cómo sabe el sistema la velocidad de la cinta?
El caso cita el muestreo en tiempo real de la velocidad del motor en el Panel PC. Formas habituales de medirla: calcularla a partir de la frecuencia de salida del variador, leerla del variador por un bus de campo, o contar pulsos de un encoder o de un sensor inductivo en un tambor. En la simulación, la velocidad sale de la frecuencia (ejemplo: motor de 4 polos).
¿Qué partes de este caso son hechos y cuáles son ejemplos?
Hechos: un motor asíncrono de inducción de CA, un variador de frecuencia, un MDuino 42 I/Os PLUS programado con el Arduino IDE, una salida analógica hacia el variador, un sensor de corriente entre el variador y el motor en una entrada analógica, y un Panel PC en Ethernet con valores en directo, cambio manual de velocidad, arranque, función de paro de emergencia y alarma de velocidad límite. Ejemplos: tensiones, frecuencias, corrientes, límites, la regla de corriente, velocidades, el tamaño del motor y el protocolo.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Una cinta similar?
Cuéntanos tu motor y tu variador. Te responderá un ingeniero.
Dinos la potencia del motor, la marca y el modelo del variador, cómo quieres fijar la velocidad (analógica, Modbus u otro bus de campo) y qué necesita ver el operario. Te diremos qué controlador encaja y cómo cablearlo.
- Respuesta de nuestro equipo técnico
- Recuento de E/S y dimensionado del controlador para tu cinta
- PLC basados en Arduino, ESP32 o Raspberry Pi