Caso de estudio · Almacén automatizado · M-Duino 19R+
Las cajas pesadas, abajo. Cada caja, a su muelle.
Almacén automatizado: pesaje, 3 ejes y envío a cada muelle.
Pesa cada caja antes de guardarla.
Las más pesadas van abajo del todo.
Este caso describe el diseño de un almacén automatizado para cajas de distintos pesos. Un único PLC basado en Arduino, un M-Duino, gestiona los motores: tres ejes para el almacenaje y dos cintas. Pantallas táctiles TouchBerry leen códigos QR en la entrada y en cada muelle de carga, y un servidor conecta todos los procesos por WiFi. El caso no nombra a ningún cliente ni publica resultados. Es un patrón técnico que puedes aplicar en tu propio almacén.
El reto
Guardar, seguir y enviar cajas de distintos pesos.
El almacén guarda cajas de distintos pesos en un conjunto de estanterías. También debe enviar cualquier caja almacenada a su línea en los muelles de carga. Y quien lo gestiona debe conocer el estado del almacén en todo momento.
Almacenaje automático
Las cajas se guardan sin carretilla y sin colocarlas a mano. Una cinta trae cada caja y un sistema de tres ejes la deja en la estantería.
Cada bulto, seguido
Un código QR identifica cada caja al entrar. El sistema registra el seguimiento de cada bulto, desde la entrada hasta el muelle.
Menos energía al elevar
Subir una caja pesada a lo alto cuesta energía. Uno de los objetivos del caso es optimizar la energía consumida al elevar las cargas.
Varios muelles
El almacén envía por varios muelles. Cada caja debe salir por la cinta de su propia zona, no por la de al lado.
Gestión desde la oficina
El estado del almacén debe verse y gestionarse desde otro lugar. Un servidor conecta todos los procesos por WiFi, y el esquema muestra el control remoto desde la oficina a través de una VPN o una intranet.
Cómo funciona
Tres bucles: entrar, guardar, enviar.
Cada bucle muestra una parte del patrón. Pulsa los botones y mueve el control. Los paneles son simulaciones ilustrativas: identificadores de caja, pesos, franjas de peso, alturas de estante y número de muelles son ejemplos, no datos del caso.
Un código QR abre el registro. Una célula de carga da el peso.
En la entrada, un lector QR conectado al puerto USB de una pantalla TouchBerry lee el código que identifica la caja. El M-Duino pone en marcha la cinta de entrada a través de un variador. Un sensor IR al final de la cinta avisa al PLC de que la caja ha llegado a la ubicación del almacén. Una galga extensiométrica (célula de carga) pesa la carga.
- Lector QR por USB, conectado a la pantalla TouchBerry de entrada
- Cinta de entrada: un variador con una señal analógica del PLC
- Sensor IR en una entrada digital: la caja ha llegado
- Célula de carga en una entrada analógica: el peso de la caja
Registros de entrada (ejemplo)
Simulación ilustrativa. Valores de ejemplo, no son datos del caso.
Ejemplo de código: velocidad del variador por Modbus RTU, una alternativa a la señal analógica
Las cajas más pesadas van a la parte baja de la estantería.
Tres servomotores mueven la carga en los ejes X, Y y Z. El caso habla de servomotores, y el esquema dibuja drivers de tipo paso a paso (A+, A-, B+, B-). Cada uno tiene un driver que recibe tres señales digitales del PLC: pulso, dirección y habilitación (PUL, DIR, ENA). La aplicación ordena las cargas por peso de forma ascendente y coloca las cajas más pesadas abajo. El caso da dos motivos: menos energía para elevar las cargas y una mejor carga estructural en las estanterías. Una forma habitual de hacerlo: franjas de peso por nivel y una tabla de posiciones libres, como en el panel.
- 3 drivers de eje, cada uno con PUL, DIR y ENA desde el PLC
- Las cajas más pesadas, en los niveles más bajos
- Regla de ejemplo: franjas de peso por nivel y una tabla de posiciones libres
Simulación ilustrativa. Valores de ejemplo, no son datos del caso. Franjas de ejemplo: 30 kg o más en el nivel 1, de 20 a 30 kg en el nivel 2, de 10 a 20 kg en el nivel 3, menos de 10 kg en el nivel 4. Alturas de ejemplo: 0,3, 0,9, 1,5 y 2,1 m. Energía de elevación = masa × 9,81 × altura.
Pide una caja. La pantalla del muelle la saca de la línea.
Alguien pide una caja desde una pantalla TouchBerry, o un servidor externo envía el pedido. El PLC manda recoger la caja, la lleva a la cinta de envíos y mueve esa cinta a través de su variador. Cada muelle tiene un lector QR en el puerto USB de su propia pantalla TouchBerry. Cuando la pantalla del muelle detecta que la caja va dirigida a su puesto, la caja se desvía a la cinta de esa zona.
- Pedidos desde una pantalla TouchBerry o desde un servidor externo
- Cinta de envíos: un variador con una señal analógica del PLC
- Un lector QR y una pantalla TouchBerry en cada muelle
- Una señal digital en cada desviador. El caso no dice qué equipo la activa
Registros de envío (ejemplo)
Simulación ilustrativa. Valores de ejemplo, no son datos del caso. Ejemplo: tres muelles. El esquema del caso muestra el muelle A, el muelle B y más.
Ejemplo de código: una HMI táctil en modo quiosco en una Raspberry Pi
Arquitectura del sistema
¿Cómo gestiona un M-Duino el almacenaje en 3 ejes y el envío a muelles?
Un único M-Duino se ocupa de la gestión de los motores: tres drivers de eje, dos variadores de cinta, un sensor IR y una célula de carga. Pantallas TouchBerry con lectores QR por USB trabajan en la entrada y en cada muelle. Un servidor conecta todos los procesos por WiFi, y la oficina controla el almacén a través de una VPN o una intranet. Este diagrama sigue el esquema original del caso.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Ejes X, Y y Z | EntreM-Duino → 3 drivers → 3 servomotores | TipoDigital: PUL, DIR, ENA | FunciónMueven la carga a su sitio en la estantería |
| Cinta de entrada | EntreM-Duino → variador → motor | TipoAnalógica | FunciónLleva la caja de la entrada a las estanterías |
| Cinta de envíos | EntreM-Duino → variador → motor | TipoAnalógica | FunciónPasa la caja por delante de los muelles |
| Caja en las estanterías | EntreSensor IR → M-Duino | TipoEntrada digital | FunciónAvisa al PLC de que la caja ha llegado |
| Peso de la caja | EntreCélula de carga → M-Duino | TipoEntrada analógica | FunciónDecide el nivel de la estantería |
| Identidad de la caja | EntreLector QR → TouchBerry | TipoUSB | FunciónEntrada, y detección en el muelle en la línea de envíos |
| Desviador | EntreEn cada muelle | TipoDigital | FunciónEnvía la caja a la cinta de su muelle. Equipo que lo activa: no publicado |
| Pedidos y estado | EntrePantallas TouchBerry, servidor, M-Duino | TipoWiFi | FunciónPedidos desde una pantalla o un servidor externo. Protocolo no publicado |
| Control remoto | EntreOficina ↔ VPN o intranet ↔ router | TipoRed | FunciónGestión remota del almacén |
Por qué funciona
Un controlador para los motores. Una pantalla donde trabaja la gente.
Un PLC para todos los motores
Los tres ejes y las dos cintas funcionan en un solo programa, en un solo M-Duino. Almacenaje, recogida y envío comparten el mismo estado.
La regla está en el código
Las cajas más pesadas abajo, en orden ascendente. Si tu regla cambia, por ejemplo una franja de peso nueva o un nivel reservado, cambias el programa, no la estantería.
Una pantalla en cada puesto
Pantallas TouchBerry en la entrada, en la zona de envíos y en cada muelle muestran la información del bulto y los trabajos a realizar. Cada una lee códigos QR por su propio puerto USB.
Herramientas abiertas en los dos lados
El M-Duino se programa en C++ con el Arduino IDE. La TouchBerry funciona con Linux en una Raspberry Pi 4B, así que tu equipo puede crear las aplicaciones de entrada y de muelle con herramientas Linux estándar.
Hardware utilizado
Un M-Duino para los motores. Pantallas TouchBerry para las personas.
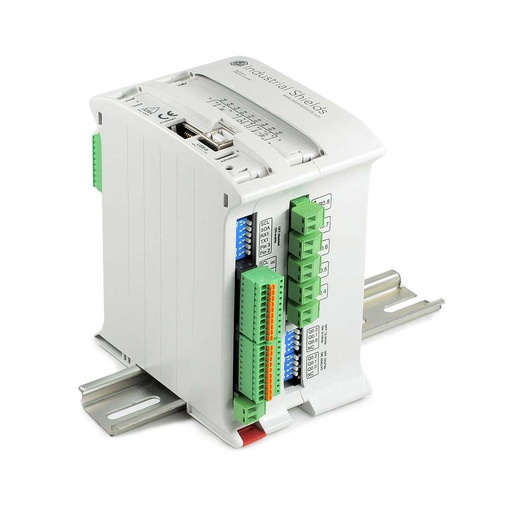
M-Duino Ethernet PLC Arduino 19R+
El PLC que nombra el caso, basado en un Arduino Mega 2560 original. Gestiona los motores: los tres ejes, los dos variadores de las cintas, el sensor IR y la célula de carga.
- Entradas
- 6: 4 analógicas/digitales (0-10 V), 2 digitales aisladas con interrupción
- Salidas
- 11: 3 analógicas/digitales/PWM (0-10 V), 8 relés
- Comunicaciones
- Ethernet, 2 × RS-485, RS-232, TTL, I2C, SPI
- Integrado
- Reloj de tiempo real, ranura microSD
- Programación
- Arduino IDE, por USB o Ethernet
- Alimentación y montaje
- De 12 a 24 Vdc, carril DIN
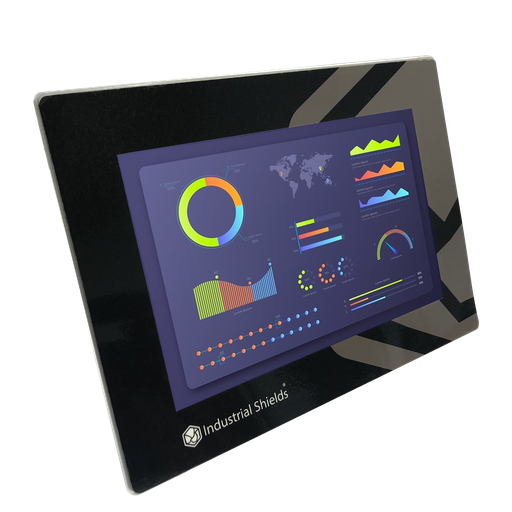
TouchBerry Pi Panel PC 10.1"
Las pantallas del sistema: en la entrada, en la zona de envíos y en cada muelle de carga. Cada una lee códigos QR con un lector USB, muestra la información del bulto y los trabajos a realizar, y se conecta por WiFi.
- Función
- Entrada, pedidos, detección en el muelle
- Pantalla
- Táctil de 10,1"
- Ordenador
- Raspberry Pi 4B, Linux
- Conexiones
- WiFi al servidor, USB al lector QR
El caso nombra la TouchBerry Pi 10,1" con Raspberry Pi 4B y no publica la versión exacta. La imagen y el enlace muestran la actual TouchBerry Pi Panel PC 10.1" FLEX.
Preguntas sobre este caso
¿Cómo decide un almacén automatizado dónde guardar una caja?
En este caso, por el peso. Un código QR identifica la caja, una célula de carga la pesa y la aplicación ordena las cargas de forma ascendente: las cajas más pesadas van a la parte baja de la estantería. Así se ahorra energía al elevar las cargas y mejora la carga estructural de las estanterías. Las franjas de peso de esta página son ejemplos.
¿Puede un solo PLC Arduino controlar todo un almacén?
En este caso, un único PLC hace toda la gestión de los motores: tres ejes y dos cintas, además de un sensor IR y una célula de carga. Las pantallas TouchBerry se ocupan de la entrada, los pedidos y la detección en los muelles, y un servidor conecta todos los procesos por WiFi.
¿Cuántas salidas necesita este cableado?
Tal como está dibujado: 9 salidas digitales para los tres drivers de eje, con PUL en salidas rápidas de transistor, 2 salidas analógicas para los variadores de las cintas, 1 entrada digital para el sensor IR y 1 entrada analógica para la célula de carga. Añade una salida digital por desviador si los activa el PLC. La familia M-Duino crece con ese recuento. Por ejemplo, el M-Duino 38AR+ tiene 11 salidas de transistor (6 analógicas/digitales/PWM y 5 digitales) más 8 relés, y el M-Duino 42+ tiene 16 (6 analógicas/digitales/PWM y 10 digitales). O mantienes el recuento bajo con drivers de eje por RS-485.
¿Cómo se mueven los ejes X, Y y Z?
Tres servomotores mueven la carga. Cada driver recibe tres señales digitales del PLC: PUL (un pulso por paso), DIR (dirección) y ENA (habilitación). Una forma habitual de posicionar un eje: el PLC busca una posición de origen al arrancar y después cuenta los pulsos hasta cada posición. El caso no publica el origen, los finales de carrera ni la resolución por paso.
¿Cómo llega una caja al muelle correcto?
El PLC lleva la caja pedida a la cinta de envíos. Cada muelle tiene un lector QR en el puerto USB de su propia pantalla TouchBerry. Cuando la pantalla del muelle detecta que la caja va dirigida a su puesto, la caja se desvía a la cinta de esa zona. El esquema muestra una señal digital en cada desviador.
¿Cómo se lee una célula de carga con un M-Duino?
El caso pesa las cajas con una galga extensiométrica. Una célula de carga da una señal de pocos milivoltios, y las entradas analógicas del M-Duino 19R+ leen 0-10 V. Una forma habitual: un transmisor para células de carga convierte la señal a 0-10 V, y calibras el cero y el fondo de escala en el programa con un peso conocido.
¿Qué partes de este caso son hechos y cuáles son ejemplos?
Hechos: un M-Duino para la gestión de los motores, tres ejes con PUL, DIR y ENA, dos cintas con variador, un sensor IR, una célula de carga, lectores QR en pantallas TouchBerry en la entrada y en cada muelle, las cajas más pesadas abajo, pedidos desde una pantalla o un servidor, WiFi y control remoto. Ejemplos: pesos, franjas de peso, alturas de estante, identificadores de caja, número de muelles, búsqueda de origen y protocolo de red.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Almacén similar?
Cuéntanos tus estanterías y tus muelles. Te responderá un ingeniero.
Dinos cuántas posiciones y ejes tienes, cómo identificas las cajas (QR, código de barras o RFID), a cuántos muelles envías y de dónde llegan los pedidos. Te diremos qué controlador encaja y cómo conectar tus variadores y drivers.
- Respuesta de nuestro equipo técnico
- Recuento de E/S y dimensionado del controlador para tu almacén
- PLC basados en Arduino, ESP32 o Raspberry Pi