Caso de estudio · Sector: AGV y robots móviles
El controlador de seguridad detiene el AGV. El PLC hace el resto.
Balizas, sensores de carga, carga de batería y datos del BMS en un ESP32 PLC que solo lee el controlador de seguridad.
Un AGV tiene que parar ante las personas. Nada más a bordo puede estorbar eso.
Por eso la cadena de paro sigue certificada y aparte, y un PLC abierto hace todo lo que no es seguridad.
Basado en instalaciones reales de clientes de Industrial Shields del sector de AGV y robots móviles; no se publican datos ni nombres. El reparto entre el controlador de seguridad y el PLC, la lista de señales y las interfaces son una forma habitual de hacerlo, a partir de lo que estos fabricantes compran y nos preguntan. Los vehículos, mensajes y valores de los paneles son ejemplos. El ESP32 PLC 21 FLEX es nuestra opción para esta función, elegida por hoja de datos; no sustituye al controlador de seguridad.
El reto
Un vehículo, dos tipos de señales.
Un AGV o un AMR lleva dos tipos de lógica. Las funciones de seguridad protegen a las personas: paro de emergencia, detección de personas con escáneres láser de seguridad, control de velocidad y frenado. La ISO 3691-4 da a cada una un nivel de prestaciones requerido, que se cumple con la ISO 13849-1, y funcionan en un controlador o relé de seguridad certificado. Alrededor hay muchas señales que no son funciones de seguridad: baliza y sonido, sensores de carga del módulo superior, contactos de carga, datos de la batería y el enlace con el PC de navegación y el gestor de flota. El fabricante necesita un controlador pequeño para todo eso, fabricado en serie, que nunca debilite la cadena de paro.
Mantener certificada la cadena de paro
Setas, escáneres y bumpers cableados al controlador de seguridad, que quita el par a los accionamientos (STO) y aplica los frenos.
Leer, nunca anular
El PLC lee el estado del controlador de seguridad para mostrarlo, registrarlo e informar. No tiene ningún cable en la cadena de paro.
Gobernar los auxiliares
Baliza, sonido, punto azul, sensores de carga, finales de carrera del elevador y contactos de carga en las E/S del PLC.
Hablar con el resto
Datos de batería por CAN, el PC de navegación por Modbus TCP y eventos al gestor de flota por MQTT.
La seguridad es otro trabajo
El PLC de este diseño es un controlador estándar, no un controlador de seguridad. Si la evaluación de riesgos dice que una función es de seguridad, va al controlador de seguridad certificado, aunque al PLC le sobre una entrada.
Cómo funciona
Tres trabajos: informar del estado de seguridad, mover la carga, mantener la batería.
Cada panel muestra un trabajo del PLC en el vehículo. Pulsa los botones. Los paneles son simulaciones ilustrativas con valores de ejemplo, sin datos de ningún cliente.
Decide el controlador de seguridad. El PLC se lo cuenta a todos.
Los escáneres láser de seguridad tienen un campo de aviso y un campo de protección. Cuando una persona entra en el campo de aviso, la navegación reduce la velocidad; no es una función de seguridad, y el PLC pone la baliza en ámbar. Cuando se interrumpe el campo de protección o se pulsa una seta, el controlador de seguridad quita el par y frena, por sí solo. El PLC solo ve el resultado: pone la baliza en rojo, hace sonar la alarma e informa de por qué ha parado el vehículo. Camina por delante del vehículo.
- Campo de aviso: la navegación frena, baliza ámbar
- Campo de protección: paro de seguridad del controlador de seguridad
- Paro de emergencia: rearme en el vehículo, nunca desde el PLC
Registro del vehículo (ejemplo)
- AGV 3 de camino a la estación 4.
Simulación ilustrativa. Valores de ejemplo, sin datos de ningún cliente. El PLC no tiene ninguna salida en la cadena de paro: en todos los botones, el paro lo hace el controlador de seguridad y el PLC solo lo lee. Velocidades y campos dependen del vehículo y de su evaluación de riesgos.
Atracar, comprobar, transferir, salir.
En una estación, un AGV con módulo superior de rodillos atraca. El PLC comprueba la posición y el diálogo con la estación, mueve los rodillos y vigila los sensores de carga hasta que la carga está a bordo. Solo entonces dice al PC de navegación que el vehículo puede salir. Si un sensor no cambia a tiempo, los rodillos paran y se informa del fallo. Haz una transferencia y después bloquea la carga.
- Diálogo con la estación por E/S o wifi
- Sensores de carga en los dos extremos de los rodillos
- Un tiempo máximo en cada paso
Registro de transferencia (ejemplo)
- AGV 3 llegando a la estación 4.
Simulación ilustrativa. Valores de ejemplo, sin datos de ningún cliente. Los puntos de atrapamiento y cizalla de la manipulación de carga también forman parte de la evaluación de riesgos; si necesitan una función de seguridad, va en el controlador de seguridad, no en este programa.
El PLC conoce la batería antes de que pregunte la flota.
El sistema de gestión de la batería (BMS) envía estado de carga, corriente, temperatura y alarmas por CAN. El PLC los lee, los pasa al PC de navegación y al gestor de flota, y gobierna la parte de carga: contactos cerrados, cargador habilitado, fin de carga. Cuando la carga baja del nivel que fija la flota, el vehículo va a cargar entre misiones. Descarga la batería y después cárgala.
- Estado de carga, corriente y temperatura por CAN
- Contactos de carga y habilitación del cargador en E/S
- Alarmas de batería al gestor de flota
Registro de batería (ejemplo)
- AGV 3, datos del BMS cada segundo.
Simulación ilustrativa. Valores de ejemplo, sin datos de ningún cliente. Niveles de carga, corrientes y mensajes CAN salen del manual del BMS de cada batería. Qué hace el vehículo ante una alarma de batería lo deciden el fabricante y su evaluación de riesgos.
Arquitectura del sistema
¿Cómo se reparten las E/S de seguridad y las auxiliares en un AGV?
Los dispositivos de seguridad (setas, escáneres láser de seguridad, bumpers, control de velocidad) van a un controlador de seguridad certificado, que quita el par a los accionamientos de tracción y aplica los frenos. El ESP32 PLC lee sus salidas de estado y gobierna las E/S auxiliares: baliza, sonido, sensores de carga, finales de carrera del elevador y carga de batería. Los datos de batería llegan por CAN, el PC de navegación habla Modbus TCP por Ethernet y el gestor de flota recibe eventos por MQTT por wifi.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Campo de protección, seta, bumper | EntreDispositivos → controlador de seguridad | TipoEntradas de seguridad, doble canal | FunciónParo de seguridad: STO y frenos, nunca a través del PLC |
| Seguridad OK o paro de seguridad | EntreControlador de seguridad → PLC | TipoEntrada digital, solo estado | FunciónBaliza, sonido, registro, aviso a la flota |
| Seta pulsada | EntreControlador de seguridad → PLC | TipoEntrada digital, solo estado | FunciónDecir al operario y a la flota por qué ha parado |
| Campo de aviso ocupado | EntreEscáner → navegación y PLC | TipoSalida no segura | FunciónFrenar (navegación), baliza ámbar (PLC) |
| Carga presente, finales de carrera | EntreSensores → PLC | TipoEntrada digital, 24 V | FunciónPasos y tiempos de la transferencia |
| Rodillos o elevador | EntrePLC → accionamiento del módulo | TipoSalida digital | FunciónHacer la transferencia |
| Baliza, sonido, punto azul | EntrePLC → señalización | TipoSalida digital | FunciónMostrar el estado del vehículo |
| Contactos de carga, habilitar cargador | EntreContactos ↔ PLC | TipoEntrada y salida digital | FunciónCargar entre misiones |
| Carga, corriente, temperatura, alarmas | EntreBMS → PLC | TipoCAN, placa opcional | FunciónEnviar a cargar, avisar de alarmas de batería |
| Misión, estado, eventos | EntrePLC ↔ PC de navegación y gestor de flota | TipoModbus TCP, MQTT | FunciónUna vista de cada vehículo |
Por qué funciona
Una cadena de paro certificada y un controlador abierto a su lado.
La certificación no se mueve
El controlador de seguridad y su cableado mantienen su nivel de prestaciones. Cambiar el programa auxiliar no toca la validación de seguridad.
Paros que se entienden
Como el PLC lee por qué ha parado el vehículo, la baliza, el registro y el gestor de flota pueden decir "seta" o "campo de protección" y no solo "parado".
Cabe en un vehículo
13 entradas y 8 salidas en una caja de carril DIN, con Ethernet, RS-485, wifi y placa CAN opcional.
Hecho para la serie
Un programa para toda la flota, en C++ con el IDE de Arduino, que se actualiza sin cambiar el hardware.
Protocolos abiertos
Modbus TCP al PC de navegación y MQTT al gestor de flota: protocolos abiertos que cualquier equipo puede leer y probar.
Margen para el siguiente módulo
Si un módulo superior necesita más señales, un ESP32 PLC mayor de la misma familia mantiene la misma base de programa.
Hardware
Un PLC compacto para todo lo que no es seguridad.
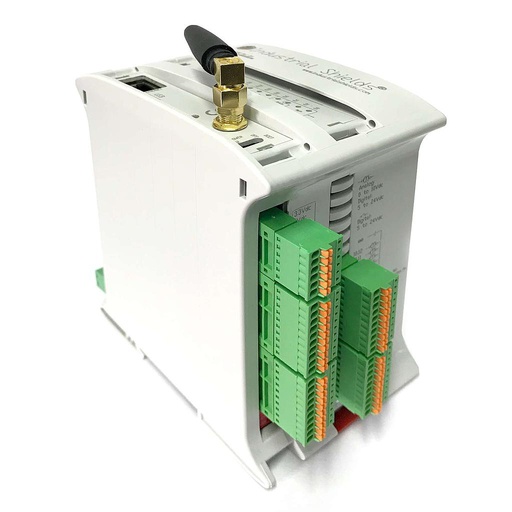
Nuestra opción para esta funciónESP32 PLC 21 FLEX
Un controlador industrial basado en el ESP32 de doble núcleo, para carril DIN, que se programa con el IDE de Arduino. Tiene las entradas y salidas para las funciones auxiliares de un vehículo, Ethernet para el PC de navegación, wifi para la flota, y la versión FLEX admite una placa de comunicación: aquí, CAN para el sistema de gestión de la batería.
- Función en este diseño
- E/S auxiliares, estado del controlador de seguridad, BMS por CAN, enlace con navegación y flota
- Procesador
- ESP32 de doble núcleo, hasta 240 MHz
- Entradas
- 13: 6 analógicas o digitales (0-10 V, 11 bits), 7 digitales optoaisladas (de 5 a 24 Vdc), 2 de ellas con interrupción
- Salidas
- 8: 3 analógicas, digitales o PWM (0-10 V, 12 bits), 5 digitales optoaisladas (de 5 a 24 Vdc)
- Inalámbrico y placa opcional
- Wifi y Bluetooth LE integrados; una placa opcional: aquí CAN, o LoRa o 4G
- Con cables
- Ethernet, RS-485, RS-232
- Programación
- IDE de Arduino (C++)
- Alimentación
- De 12 a 24 Vdc
- Montaje
- Carril DIN TS35, IP20, dentro de un armario
Es un controlador estándar, no un controlador de seguridad: no lo cablees en la cadena de paro. Una batería de vehículo de 24 V supera los 28 V mientras carga, y los sistemas de 48 V son habituales, así que alimenta el PLC con un convertidor DC/DC. Comprueba los choques y vibraciones de tu vehículo con la hoja de datos y monta el PLC en el armario del vehículo. Para más señales, el ESP32 PLC 58 es de la misma familia.
Preguntas sobre este caso
¿Puede un PLC hacer las funciones de seguridad de un AGV?
Un PLC estándar no. La ISO 3691-4 enumera las funciones de seguridad de las carretillas industriales sin conductor, como el paro de emergencia, la detección de personas, el control de velocidad y el frenado, y da a cada una un nivel de prestaciones requerido que se cumple con la ISO 13849-1, a menudo PL d. Eso necesita un controlador de seguridad, un relé de seguridad o un PLC de seguridad certificado, con dispositivos de seguridad como escáneres láser de seguridad. Un PLC estándar como el ESP32 PLC puede leer el estado de esos dispositivos y hacer todo lo que no es una función de seguridad.
¿Qué hace entonces el PLC en un AGV?
Las funciones auxiliares: baliza, sonido y punto azul, sensores de carga y finales de carrera del módulo superior, los rodillos o el elevador, contactos de carga y habilitación del cargador, datos de la batería y el enlace con el PC de navegación y el gestor de flota. También lee el estado del controlador de seguridad, para que el vehículo pueda mostrar e informar de por qué ha parado.
¿Puede el PLC frenar el vehículo cuando hay una persona cerca?
La navegación puede frenar con el campo de aviso del escáner, que no es una función de seguridad, y el PLC puede mostrarlo. La función de seguridad es el campo de protección: el escáner y el controlador de seguridad paran el vehículo haga lo que haga el PLC. Cambiar los campos de protección según la velocidad también es una función de seguridad y corresponde al controlador de seguridad.
¿Cómo lee el PLC la batería?
Con la placa CAN del ESP32 PLC 21 FLEX. Muchos sistemas de gestión de batería hablan CANopen o un protocolo CAN propio; el programa del PLC decodifica los mensajes que indica el manual del BMS. Comprueba la velocidad del bus y el protocolo antes de elegir, y prueba con la batería real en el banco.
¿Cómo habla con el PC de navegación y el gestor de flota?
Una forma habitual: un mapa de registros Modbus TCP por Ethernet con el PC de navegación (misión, estado, carga, fallos) y MQTT por wifi al gestor de flota para los eventos. El wifi se corta en algunos rincones de una planta, así que el PLC guarda los eventos y los envía cuando vuelve el enlace. Mira un registro MQTT que aguanta los cortes en un ESP32 PLC, y un maestro Modbus RTU por RS-485 si un accionamiento o un módulo habla Modbus.
¿Sirve el mismo reparto para los AMR?
Sí. Los robots móviles que mueven cargas en la industria son carretillas industriales sin conductor según la ISO 3691-4 en Europa; en Norteamérica, la ANSI/RIA R15.08 cubre los robots móviles industriales. Funciones de seguridad en un controlador de seguridad certificado y auxiliares en un PLC estándar que lee su estado: el reparto es el mismo.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Un proyecto similar?
Cuéntanos cómo es tu vehículo. Te responderá un ingeniero.
Dinos qué señales auxiliares tiene tu AGV o AMR, qué batería y qué BMS, cómo hablan el PC de navegación y el gestor de flota, y cuántos vehículos fabricas al año. Te diremos qué controlador encaja y cómo dejarlo fuera de la cadena de paro.
- Respuesta de nuestro equipo técnico
- Número de E/S, CAN, Modbus TCP y MQTT
- PLC basados en Arduino, ESP32 o Raspberry Pi