Caso de estudio · Automoción
Los robots sueldan una cara. El operario carga la otra.
Un PLC coordina los útiles, los robots, el aire y el gas. Un relé de seguridad gestiona las paradas.
Una célula de soldadura tiene que producir todo el turno, con precisión, y pararse de forma segura cuando alguien entra.
Por eso un PLC coordina robots, útiles, aire y gas, y un Panel PC muestra cada cilindro y cada sensor.
Esta página sale de un caso de aplicación que publicó Industrial Shields, desarrollado a petición de clientes del sector de automoción. No cita una instalación de un cliente. Los dispositivos de seguridad, la mesa giratoria de dos caras, los robots con sus propios programas, los útiles con cilindros, pinzas y un bloque de válvulas, el distribuidor de señales Modbus, el panel de fluidos, el panel de mando, el Panel PC y las imágenes son de ese caso. Los tiempos, piezas, programas, mensajes y valores de los paneles de esta página son ejemplos de una forma habitual de hacerlo.
Del proyecto
La célula, los útiles y el aire.
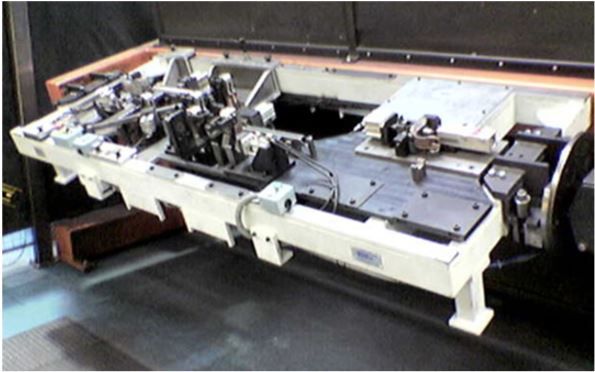
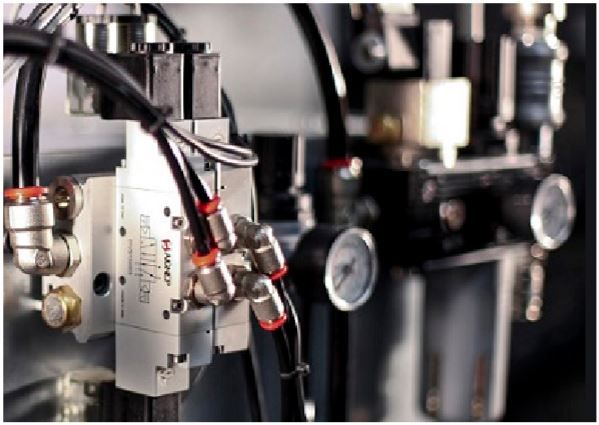
Tres imágenes del caso original: el esquema de las conexiones, un útil de soldadura y el panel de fluidos.

El reto
Constante, precisa y segura, en una sola célula.
El caso describe una célula robotizada de soldadura para el sector de automoción, donde son habituales las células robotizadas de pintura, manipulación, paletizado y soldadura. El objetivo es una máquina que produzca de forma constante, con precisión, y que cumpla la normativa de seguridad. Para ello, cada parte tiene que funcionar en armonía, controlada por un PLC y un Panel PC: útiles de soldadura, robots, luces y todos los dispositivos de seguridad.
Parar de forma segura
Barreras fotoeléctricas, una cerradura de puerta y un escáner activan un relé de seguridad que corta la energía, el aire y los robots cuando entra alguien o algo.
Soldar mientras se carga
Dos caras en la mesa giratoria: los robots sueldan una mientras el operario carga la otra.
Sujetar la pieza
Útiles con cilindros neumáticos y pinzas, comprobados por sensores y cerrados en secuencia por el PLC.
Ver cada sensor
Un Panel PC muestra el sinóptico de los útiles de soldadura, con cada cilindro y cada sensor.
Primero, la seguridad
El caso empieza por la seguridad, la parte más importante de la máquina. Hoy las funciones de seguridad funcionan en un relé o PLC de seguridad certificado, y el PLC de la célula lee su estado.
Cómo funciona
Tres trabajos del PLC: seguir el estado de seguridad, sujetar la pieza, dar aire y gas.
Cada panel muestra un trabajo del PLC en la célula. Pulsa los botones. Los paneles son simulaciones ilustrativas: los dispositivos son del caso, los tiempos, piezas, programas y presiones son ejemplos.
Alguien entra. El relé de seguridad para la energía, el aire y los robots.
Las barreras fotoeléctricas vigilan la entrada de la célula: si el operario entra a cargar un útil, el relé de seguridad para la energía, el aire y los robots, y el PLC muestra la causa. La cerradura de seguridad vigila la puerta trasera de los robots: si se abre, también se para la mesa giratoria. El escáner bajo el útil de soldadura comprueba que no caiga ninguna pieza dentro de la célula. Pon en marcha un ciclo y después cruza la barrera o abre la puerta.
- Barreras en la entrada
- Cerradura en la puerta trasera
- Escáner bajo el útil
Eventos de la célula (ejemplo)
- Célula lista.
Simulación ilustrativa. Valores de ejemplo, sin datos de un cliente. Secuencia de ejemplo. El caso conecta los dispositivos de seguridad a las entradas del PLC. Hoy pasan por un relé o PLC de seguridad certificado, que corta la energía y el aire, y el PLC lee su estado para parar el ciclo y mostrar la causa.
Las pinzas se cierran en secuencia y después suelda el robot.
Los sensores de presencia ven la pieza, y el PLC cierra las pinzas del útil en secuencia con el bloque de válvulas. Los sensores de cada cilindro confirman su estado. Solo entonces gira la mesa y el PLC ordena soldar al robot, y el robot informa de qué pieza ha soldado. Cada sensor y cada válvula tiene su propia dirección Modbus. Carga una pieza y sigue el ciclo.
- Sensores de pieza y de cilindros
- Bloque de válvulas por Modbus
- Orden al robot, datos de vuelta
Secuencia del útil (ejemplo)
- Cara B vacía.
Simulación ilustrativa. Valores de ejemplo, sin datos de un cliente. Valores de ejemplo: pieza, programa y número de señales. El caso dice que el PLC da la secuencia de apertura y cierre, ordena soldar a los robots y lee qué pieza se suelda.
Prueba una estación con sensores, pasos y fallos: simulador de estación de montaje
Una válvula general da el aire, y el relé de seguridad lo corta todo.
La válvula general del panel de fluidos da aire comprimido a los útiles de soldadura, y una válvula general de gas alimenta los robots. El PLC las abre y las cierra. Cuando salta un dispositivo de seguridad o se pulsa el paro de emergencia, el relé de seguridad cierra la válvula general y se corta el aire de toda la célula. El PLC lee el estado. El operario elige el modo de trabajo y rearma los errores en el panel de mando. Cambia el modo y después para la célula.
- Válvulas generales de aire y gas
- Modo de trabajo, rearme, paro de emergencia
- Aire cortado en cada paro de seguridad
Panel de fluidos y de mando (ejemplo)
- Elige un modo.
Simulación ilustrativa. Valores de ejemplo, sin datos de un cliente. Valores de ejemplo. La lectura de la presión de aire es un añadido habitual con un presostato o un sensor; el caso no la describe. El corte del aire en un paro de seguridad es del caso.
Arquitectura del sistema
¿Cómo controla un PLC una célula robotizada de soldadura?
Un PLC M-Duino es el cerebro de la célula. Un relé de seguridad lee los dispositivos de seguridad y el paro de emergencia, y el PLC lee el estado del relé. El modo y el rearme del panel de mando llegan a sus entradas. Un distribuidor de señales Modbus lleva los sensores de los cilindros, los sensores de pieza y el bloque de válvulas, así cada uno tiene su propia dirección. Sus salidas gobiernan las válvulas generales de aire y gas del panel de fluidos. Ordena soldar a los robots por Modbus y lee qué pieza se ha soldado, y un Panel PC por Ethernet muestra el sinóptico.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Barreras de seguridad | EntreBarreras fotoeléctricas → relé de seguridad → entrada del PLC (estado) | TipoEntrada digital | FunciónParar la energía, el aire y los robots |
| Puerta trasera | EntreCerradura de seguridad → relé de seguridad → entrada del PLC (estado) | TipoEntrada digital | FunciónParar también la mesa giratoria |
| Escáner | EntreEscáner de seguridad bajo el útil → relé de seguridad → entrada del PLC (estado) | TipoEntrada digital | FunciónQue no caiga ninguna pieza en la célula |
| Panel del operario | EntreModo y rearme → entradas del PLC; paro de emergencia → relé de seguridad, estado al PLC | TipoEntrada digital | FunciónPoner en marcha y recuperar la célula |
| Útil | EntreSensores de cilindros y de pieza, bloque de válvulas ↔ bloque de E/S Modbus ↔ PLC | TipoModbus | FunciónSecuencia de pinzas, una dirección por dispositivo |
| Robots | EntrePLC ↔ controladores de los robots | TipoModbus | FunciónOrden de soldar, pieza y parámetros |
| Aire y gas | EntrePLC → válvulas generales del panel de fluidos (el relé de seguridad puede cortar el aire) | TipoSalida digital | FunciónAire a los útiles, gas a los robots |
| Sinóptico | EntrePLC ↔ Panel PC | TipoEthernet | FunciónEstado de cada cilindro y sensor |
Por qué funciona
Cada máquina hace su trabajo. El PLC las mantiene sincronizadas.
Primero, la seguridad
El diseño empieza por las barreras, la cerradura de la puerta y el escáner en un relé de seguridad, y por una válvula que corta todo el aire.
Sin esperar al robot
Dos caras en la mesa giratoria: se carga mientras se suelda, y así se gana tiempo de ciclo.
Los robots mantienen sus programas
Cada robot ejecuta sus propios programas de soldadura. El PLC solo le dice cuándo soldar y lee el resultado.
Pocos cables al PLC
Un distribuidor de señales Modbus da una dirección a cada sensor y válvula, así el PLC necesita pocas E/S para muchos dispositivos.
Todo en una pantalla
El Panel PC muestra el sinóptico de los útiles de soldadura, para navegar, vigilar y controlar cada parámetro.
Un modelo para repetir
Para una célula de pintura, manipulación o paletizado, se quitan los útiles de soldadura y la mesa y se mantiene la estructura. También sirve para piezas de metal y de plástico.
Hardware
Un PLC basado en Arduino y un Panel PC.

Enlazado en el caso originalM-DUINO ETHERNET PLC ARDUINO 57R
Un PLC industrial basado en un Arduino Mega 2560 original, para carril DIN, que se programa con el Arduino IDE. En este diseño lee los estados de seguridad y el panel de mando, ejecuta la secuencia de pinzas por Modbus, da las órdenes a los robots y gobierna las válvulas de aire y gas.
- Función
- Cerebro de la célula: entradas, Modbus hacia útiles y robots, válvulas, Panel PC
- Microcontrolador
- Arduino Mega 2560 (ATmega2560, 16 MHz)
- Entradas
- 18: 12 analógicas o digitales (0-10 V, 10 bits) y 6 digitales optoaisladas, de 5 a 24 Vdc
- Salidas
- 31: 8 analógicas, digitales o PWM (0-10 V), 23 relés (230 Vac 4 A / 24 Vdc 2 A, carga resistiva)
- Comunicaciones
- Ethernet, RS-485, RS-232, I2C, SPI; Modbus RTU y TCP, maestro o esclavo
- Integrado
- Reloj de tiempo real, ranura microSD
- Alimentación y montaje
- De 12 a 24 Vdc, carril DIN TS35, IP20, de 0 a 60 °C
La página original enlaza este modelo. El caso solo dice "nuestro PLC basado en Arduino". Elige el PLC según el número de señales directas: con los útiles en Modbus, la mayoría de dispositivos no usan E/S del PLC.
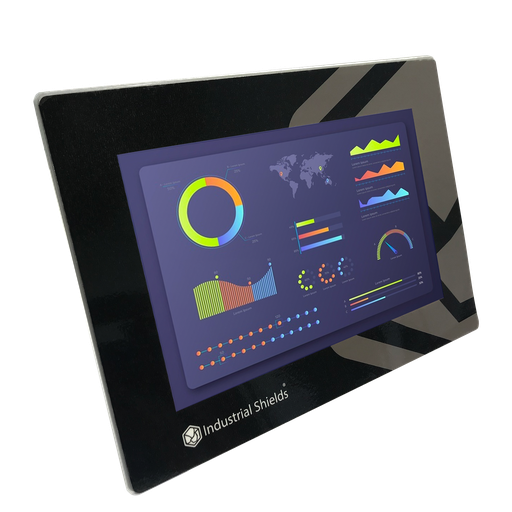
Enlazado en el caso originalTouchBerry Pi Panel PC 10.1" CORE
Un Panel PC industrial con Raspberry Pi 4 y pantalla táctil capacitiva, conectado al PLC por Ethernet. Muestra el sinóptico de los útiles de soldadura, con cada cilindro y cada sensor, y permite al operario navegar por la célula.
- Función
- Sinóptico de la célula, estados, parámetros y avisos
- Pantalla
- 10,1", táctil capacitiva
- Ordenador
- Raspberry Pi 4
- Red
- Gigabit Ethernet
La página original enlaza el TouchBerry Pi de 10,1" CORE. La familia actual tiene modelos de 7", 10,1" y 18,5", en versión CORE y FLEX.
Preguntas sobre este caso
¿Puede un PLC estándar gestionar la seguridad de una célula robotizada?
Solo, no. El caso conecta las barreras, la cerradura de la puerta y el escáner a las entradas del PLC. Hoy las funciones de seguridad de una célula robotizada siguen la ISO 10218-2 y la ISO 13849-1: funcionan en un relé o PLC de seguridad certificado que corta la energía y el aire, y el PLC estándar lee su estado para parar el ciclo, mostrar la causa en el Panel PC y gestionar el rearme. Para la lógica de enclavamientos y paro de emergencia en el lado de control, consulta este ejemplo de enclavamientos.
¿Cómo se comunica el PLC con los robots?
Los robots mantienen sus propios programas. El PLC solo les dice cuándo soldar y lee qué pieza se ha soldado y otros parámetros. En el esquema del caso esto va por Modbus. Una forma habitual es un pequeño mapa de registros: número de programa, inicio, ocupado, hecho, fallo y código de pieza. Consulta un mapa de registros Modbus TCP con un M-Duino.
¿Por qué poner los sensores y las válvulas en Modbus?
Un útil tiene muchos sensores y válvulas. Con un distribuidor de señales Modbus, cada sensor y cada electroválvula tiene su propia dirección, así el PLC necesita pocas E/S y la célula necesita menos cables hasta el armario. Prueba nodos, direcciones y consultas en el simulador de red Modbus.
¿Por qué dos caras en la mesa giratoria?
Mientras los robots sueldan las piezas de una cara, el operario carga la otra. Cuando las dos están listas, la mesa gira. El caso dice que así se gana mucho tiempo de ciclo. La cerradura de seguridad activa el relé de seguridad, que para la mesa cuando se abre la puerta trasera.
¿Sirve el mismo diseño para células de pintura, manipulación o paletizado?
Sí. El caso dice que la estructura principal se mantiene: en una célula de pintura, por ejemplo, no hay útiles de soldadura ni mesa giratoria, y se añaden o se quitan los dispositivos de la aplicación. También sirve para otras producciones en serie, como piezas de metal y de plástico.
¿Qué muestra el Panel PC?
El sinóptico de los útiles de soldadura, con cada cilindro y cada sensor. El operario navega por él para ver el estado de cada uno, y puede vigilar y controlar los parámetros del proceso. Prueba una estación con sensores, pasos y fallos en el simulador de estación de montaje.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Un proyecto similar?
Cuéntanos cómo es tu célula. Te responderá un ingeniero.
Dinos qué hace la célula, cuántos robots, útiles y dispositivos de seguridad tiene y qué tiene que ver el operario. Te diremos qué controlador, qué E/S y qué enlaces encajan.
- Respuesta de nuestro equipo técnico
- E/S, Modbus y enlace con los robots
- PLC basados en Arduino, ESP32 o Raspberry Pi