Caso de éxito · Investigación de la madera · M-Duino 58
Un láser muestra la fibra. Un PLC gira la madera.
9.000 imágenes por especie, un paso de 3,6° cada vez.
Si apuntas un láser a la madera, el punto de luz no es redondo. La luz avanza más a lo largo de las fibras.
Para leer esa forma en 100 ángulos por vuelta, necesitas una máquina que nunca pierda un paso.
Este caso de éxito describe un proyecto de investigación sobre el efecto traqueida, la dispersión de la luz láser en la madera, en 60 especies de madera comercial de Malasia. Lo llevó a cabo un equipo de investigación universitario. El montaje, el ángulo de paso, el número de imágenes y los resultados son los del proyecto. Los valores de los paneles son ejemplos, no datos del estudio. No hay fotos publicadas del montaje.
El reto
Miles de imágenes, cada una en un ángulo exacto.
En la industria de la madera, el ángulo de la fibra es clave para valorar la resistencia mecánica y la calidad del material. El proyecto estudió si un método láser detecta bien ese ángulo en 60 especies comerciales de Malasia. Para hacerlo con rigor científico, el equipo necesitaba un sistema de adquisición de datos grande, preciso y automático.
Ángulos exactos
La muestra gira sobre una plataforma en pasos de 3,6°. Cada imagen tiene que corresponder a un ángulo conocido. Con un motor paso a paso y sin sensor de posición, un paso perdido desplaza todas las imágenes que vienen después.
Un conjunto de datos enorme
1.800 imágenes por muestra y 9.000 por especie. Por nuestra cuenta, en 60 especies son 540.000 imágenes. Demasiadas para tomarlas a mano.
Sesiones largas a oscuras
El láser, la cámara y la muestra están en una cámara oscura. Las sesiones de prueba son largas, y la captura no se puede parar a mitad de una muestra.
Software propio en el proceso
El equipo escribió su propio software de captura de imágenes en Visual Basic. El controlador tiene que recibir sus órdenes y responderle.
El resultado
Con los datos automáticos, el estudio concluyó que el color y la densidad de la madera influyen directamente en lo bien que el método láser detecta el ángulo de la fibra. Los datos también entrenaron modelos de aprendizaje automático (como k-NN y redes neuronales artificiales) que predicen el rendimiento de la detección con una precisión de hasta el 89,3%.
Cómo funciona
Tres tareas: mover la plataforma, hablar con el software y llenar el conjunto de datos.
Cada panel muestra una tarea. Pulsa los botones. Los paneles son simulaciones ilustrativas: el motor de 200 pasos, el paso de 3,6°, las 3 vueltas, los 6 puntos de muestreo y el número de imágenes son los del proyecto. Los mensajes, los tiempos y las señales del driver son ejemplos.
Dos pasos, 3,6° y parar.
Un motor de 200 pasos gira 1,8° por paso completo. Dos pasos completos dan 3,6°, así que una vuelta tiene 100 posiciones. El PLC envía los pulsos de paso a un driver paso a paso, y el driver alimenta las bobinas del motor. Avanza una posición o da una vuelta entera.
- 200 pasos por vuelta: 1,8° por paso
- 2 pasos completos = 3,6° = 1 posición
- 100 posiciones por vuelta
Eventos del PLC (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos del estudio. A paso completo. Con un driver de micropasos, multiplica los pulsos: a 1/8 de paso, una posición son 16 pulsos. El proyecto no publica el driver ni su ajuste.
Mover, confirmar, capturar y guardar.
El software de captura funciona en un PC. Pedía al PLC que avanzara la plataforma, tomaba la imagen y la guardaba de forma automática. El proyecto no publica los mensajes. Una forma habitual de hacerlo: el PC envía una orden corta, el PLC mueve y responde cuando la plataforma está quieta, y solo entonces el PC toma la imagen. Haz el ciclo y después simula una respuesta perdida.
- El PC pide, el PLC mueve
- El PLC responde cuando termina el movimiento
- Sin respuesta, no hay imagen
Software de captura y PLC (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos del estudio. Los mensajes STEP y DONE y el tiempo límite de 2 s son ejemplos. El proyecto dice que el software hablaba directamente con el PLC para avanzar, capturar y guardar; no publica el enlace ni los mensajes.
De un paso a 540.000 imágenes.
El proyecto hizo tres vueltas por posición y seis puntos de muestreo aleatorios, para 1.800 imágenes por muestra y 9.000 por especie. Según nuestra lectura, son 6 puntos por muestra y 5 muestras por especie. Cambia el ángulo de paso, las vueltas o el tiempo por imagen y mira el tamaño del conjunto de datos y el tiempo de captura.
- 1.800 imágenes por muestra
- 9.000 imágenes por especie
- 540.000 imágenes en 60 especies (nuestra cuenta)
Ángulo de paso
Vueltas por punto
Segundos por imagen (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos del estudio. Los 6 puntos de muestreo, las 60 especies y el número de imágenes se quedan como en el proyecto. Las 5 muestras por especie son nuestra lectura de las cifras (9.000 / 1.800). El tiempo por imagen es un ejemplo: el proyecto no lo publica. Nuestra lectura de las cifras publicadas: 100 posiciones × 3 vueltas × 6 puntos = 1.800 imágenes por muestra.
Arquitectura del sistema
¿Cómo se toman imágenes láser de la madera en ángulos exactos?
Se pone la muestra sobre una plataforma giratoria dentro de una cámara oscura, bajo un láser de 650 nm y una cámara industrial. La plataforma gira con un motor paso a paso de 200 pasos y un driver, y un PLC envía los pasos. En este proyecto, un M-Duino 58 movía la plataforma en pasos de 3,6°. Un software propio en un PC pedía cada movimiento, tomaba la imagen y la guardaba. El proyecto no cita el driver, la cámara ni el enlace entre el PC y el PLC.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Petición de movimiento | EntreSoftware de captura → M-Duino 58 | TipoMensaje (enlace no publicado) | FunciónPide la siguiente posición de 3,6° |
| Pulsos de paso | EntreM-Duino 58 → driver paso a paso | TipoSalida digital, PUL (habitual) | Función2 pasos completos por posición |
| Dirección | EntreM-Duino 58 → driver paso a paso | TipoSalida digital, DIR (habitual) | FunciónFija el sentido de giro |
| Habilitación | EntreM-Duino 58 → driver paso a paso | TipoSalida digital, ENA (habitual) | FunciónHabilita el driver para que el motor mantenga la posición (la polaridad depende del driver) |
| Corriente del motor | EntreDriver paso a paso → motor | TipoFases de las bobinas A y B | Función200 pasos por vuelta |
| Movimiento hecho | EntreM-Duino 58 → software de captura | TipoRespuesta (habitual) | FunciónLa imagen se toma solo con la plataforma quieta |
| Luz láser | EntreLáser de 650 nm → muestra | TipoLuz | FunciónEl punto se alarga a lo largo de las fibras (efecto traqueida) |
| Imagen | EntreCámara industrial → PC | TipoEnlace de la cámara (no publicado) | Función1.800 imágenes por muestra |
| Archivos | EntreSoftware de captura → disco | TipoArchivos de imagen | FunciónSe guardan de forma automática para el análisis |
Por qué funciona
Un ángulo conocido en cada imagen y un código que el equipo podía cambiar.
Una lógica que sigue al estudio
El control del motor paso a paso y la sincronización con el resto del sistema se programaron a la medida del experimento, con 3 vueltas por posición y 6 puntos de muestreo aleatorios. El PLC se programa con el IDE de Arduino.
Tu propio software puede controlarlo
Un PLC programado con el IDE de Arduino puede leer mensajes cortos de un programa de un PC que pueda abrir un puerto serie o un socket. En este proyecto, el programa estaba escrito en Visual Basic.
Hardware industrial en el laboratorio
El PLC está hecho para un armario: carril DIN, alimentación de 12 a 24 Vdc y E/S digitales optoaisladas. El proyecto explica que la captura no se interrumpió durante las largas sesiones de las 60 especies.
Un ángulo conocido por los pulsos
Un motor paso a paso gira un ángulo fijo en cada paso. Si el motor está dimensionado para la plataforma y no pierde pasos, el ángulo de cada imagen se conoce por los pulsos enviados desde el inicio.
Margen para crecer
El M-Duino 58 tiene 36 entradas y 22 salidas, y un montaje como este usa solo unas pocas. Un sensor de origen para la plataforma, la habilitación del láser o un segundo eje caben en el mismo PLC.
Aprende las piezas
Mira cómo un PLC basado en Arduino mueve un motor paso a paso a través de un driver en nuestro tutorial del motor paso a paso, y cómo funciona una interfaz de cámara en una Raspberry Pi.
Hardware
El PLC del proyecto.
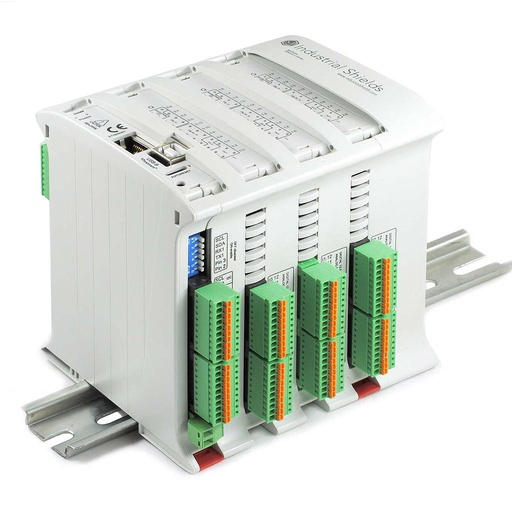
M-DUINO ETHERNET PLC ARDUINO 58
El proyecto usó un M-Duino 58. Enviaba los pulsos de paso del motor de 200 pasos de la plataforma y recibía las órdenes del software de captura.
- Función en este proyecto
- Gira la plataforma en movimientos de 3,6° y responde al software de captura
- Microcontrolador
- Arduino Mega 2560 (ATmega2560, 16 MHz)
- Entradas
- 36: 16 analógicas/digitales (0-10 V, 10 bits) y 20 digitales optoaisladas, de 5 a 24 Vdc, 6 con interrupción
- Salidas
- 22: 8 analógicas/digitales/PWM (0-10 V, 8 bits) y 14 digitales optoaisladas, de 5 a 24 Vdc
- Comunicaciones
- USB 2.0 tipo B, Ethernet (W5500, 10/100), RS-485, RS-232, TTL, I2C, SPI
- Alimentación y montaje
- De 12 a 24 Vdc, carril DIN TS35, IP20, de 0 a 60 °C; reloj de tiempo real y ranura microSD
El proyecto no publica el driver paso a paso, la cámara ni el enlace entre el PC y el PLC. Un motor paso a paso siempre necesita un driver entre el PLC y las bobinas. Nuestro tutorial del motor paso a paso muestra el cableado, con PUL, DIR y ENA en salidas digitales. Comprueba que la tensión de las salidas encaja con las entradas de tu driver.
Preguntas sobre este caso
¿Qué es el efecto traqueida?
Cuando un punto láser toca la madera, parte de la luz entra en la madera y avanza por dentro de las fibras (traqueidas en las coníferas, fibras en las frondosas). Avanza más a lo largo de las fibras que a través de ellas. Por eso el punto brillante de la superficie se alarga en una elipse, y su eje largo marca la dirección de las fibras. Una imagen del punto tomada con una cámara da el ángulo de la fibra. Este proyecto estudió si el método funciona bien en 60 especies de madera comercial de Malasia.
¿Por qué importa el ángulo de la fibra de la madera?
El ángulo de la fibra es el ángulo entre las fibras de la madera y el eje de la pieza. En la industria de la madera es clave para valorar la resistencia mecánica y la calidad: cuando las fibras van inclinadas respecto al largo de una tabla, la tabla resiste menos a flexión y a tracción.
¿Cómo mueve un PLC un motor paso a paso?
A través de un driver paso a paso. El PLC envía un pulso por una salida digital (PUL) en cada paso y fija el sentido de giro con otra salida (DIR). Una tercera salida puede habilitar el driver (ENA). El driver alimenta las bobinas del motor. Con un motor de 200 pasos a paso completo, cada pulso son 1,8°, así que 2 pulsos dan los 3,6° de este proyecto. Con micropasos, el driver necesita más pulsos por grado.
¿Cuántas imágenes necesita un escaneo láser automático de la madera?
Depende del ángulo de paso y de las repeticiones. En este proyecto la plataforma avanzaba en pasos de 3,6°, es decir, 100 posiciones por vuelta. El proyecto tomó 1.800 imágenes por muestra y 9.000 por especie. Nuestra lectura de las cifras: 100 posiciones × 3 vueltas × 6 puntos de muestreo = 1.800 imágenes, y 5 muestras por especie. En 60 especies, son 540.000 imágenes.
¿Cómo habla un software propio de PC con un PLC Arduino?
Por un puerto serie sobre USB, o por Ethernet con TCP. El programa del PLC lee una orden corta, hace el movimiento y envía una respuesta. Cualquier lenguaje que pueda abrir un puerto serie o un socket de red lo puede hacer. En este proyecto el software de captura estaba escrito en Visual Basic. El proyecto no publica qué enlace usó.
¿Qué aporta un PLC industrial a un banco de pruebas de laboratorio?
Una caja para carril DIN, alimentación de 12 a 24 Vdc, E/S digitales optoaisladas de 5 a 24 Vdc y el IDE de Arduino para programarlo. En este proyecto la captura no se interrumpió durante las largas sesiones de prueba de las 60 especies. El mismo PLC tiene además E/S libres para un sensor de origen, la habilitación del láser o un segundo eje.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Montas un banco de pruebas o un instrumento de laboratorio?
Cuéntanos qué se mueve y qué mides. Te responderá un ingeniero.
Dinos qué tiene que mover el montaje, qué precisión necesita cada paso, qué toma la medida y qué software lo controla. Te propondremos el PLC, el driver del motor y el enlace con tu software.
- Respuesta de nuestro equipo técnico
- PLC, driver del motor y enlace con tu software
- PLC basados en Arduino, ESP32 o Raspberry Pi