Caso de estudio · Minicentral hidroeléctrica · Raspberry PLC
Arrancar, seguir al río, parar. A distancia.
Dos Raspberry PLC y un bus CAN gobiernan una minicentral.
El PLC gobierna la turbina. La oficina la sigue a distancia.
Cada acción espera su condición: agua, velocidad, la red, los límites.
Este caso describe cómo automatizar una minicentral hidroeléctrica con equipos de Industrial Shields. Sale de un proyecto real y no cita al cliente ni las centrales. El proyecto usa controladores Raspberry PLC con placa CAN, en armarios estándar fabricados en serie, más un segundo armario para la central. La lógica de control de esta página es un patrón habitual para este tipo de central, no la lógica publicada del proyecto.
El reto
Una minicentral está lejos. Su control no puede depender de una visita.
Muchas minicentrales están en valles remotos, sin operador en la planta. El control tiene que arrancar la turbina en el orden correcto, seguir el agua que trae el río y parar el grupo con seguridad cuando algo falla. La oficina tiene que ver lo que pasa y actuar a distancia. Y cada central nueva debería recibir el mismo armario ya probado.
Condiciones antes que agua
La turbina solo arranca cuando el nivel, la válvula de entrada y las protecciones lo permiten.
Velocidad antes que red
El grupo se acelera en vacío. Un sincronizador cierra el interruptor en el momento justo.
El río marca la potencia
En una central fluyente, los álabes directrices siguen el nivel de la cámara de carga, no una consigna de potencia.
Un paro que protege
Ante un disparo, los álabes cierran con una rampa y después cierra la válvula de entrada. Un cierre rápido provoca golpe de ariete.
Un diseño de armario, muchas centrales
El proyecto fabrica sus armarios de control en serie: el mismo controlador y el mismo cableado. Una forma habitual de explotarlos: el mismo programa en cada central, la oficina ve todas las centrales en un solo lugar, y cada central mantiene su lógica y guarda sus datos cuando cae el enlace.
Cómo funciona
Tres fases: arrancar, seguir al río, parar con seguridad.
Cada fase muestra una parte de una lógica de central habitual. Pulsa los botones y mueve los controles. Los paneles son simulaciones ilustrativas: niveles, tiempos y límites son ejemplos, no datos de una central.
Permisivos, válvula de entrada, velocidad, sincronizador. En ese orden.
Antes de arrancar, el PLC comprueba los permisivos: el nivel de la cámara de carga está por encima del nivel de arranque, el relé de protección no tiene disparo, la cadena de paro de emergencia está cerrada y la válvula de entrada está cerrada. Después abre la válvula de entrada (si hay bypass, primero iguala presiones), lleva los álabes directrices a una pequeña apertura de arranque y deja que el grupo se acelere en vacío. Cerca de la velocidad nominal el regulador de tensión (AVR) excita el generador y el PLC habilita el sincronizador. El sincronizador envía impulsos de subir y bajar al lazo de velocidad del PLC y al AVR, y cierra el interruptor del generador cuando tensión, frecuencia y fase coinciden. Entonces el PLC abre los álabes para tomar carga. Pulsa Arrancar. Marca la casilla para probar un arranque con nivel bajo.
- Permisivos en entradas digitales y analógicas
- Velocidad del eje con un sensor de impulsos en una entrada de interrupción
- Impulsos de subir y bajar del sincronizador (ANSI 25), que cierra el interruptor
Prueba esta secuencia de arranque en el simulador Process Plant, en su modo de grupo hidroeléctrico pequeño.
Pasos del arranque (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de una central. Valores de ejemplo: nivel de arranque 50 %, apertura de la válvula 20 s, aceleración 30 s, mostrados 10 veces más rápido. Los valores reales los dan el fabricante de la turbina y la concesión de agua.
El nivel de la cámara de carga marca la apertura. El río marca la potencia.
Una central fluyente tiene poco almacenamiento. El PLC lee el nivel de la cámara de carga en una entrada analógica y mueve los álabes directrices para mantenerlo en su consigna: si llega más agua, los álabes abren; si llega menos, cierran. Una turbina no puede funcionar por debajo de una apertura mínima. Si el nivel baja hasta el nivel de paro, el PLC descarga y para el grupo, para que la toma no se vacíe y el caudal ecológico siga en el río. Cuando el nivel se recupera, el grupo vuelve a arrancar. Mueve el caudal del río.
- Transmisor de nivel de la cámara de carga en una entrada analógica
- Consigna del distribuidor en una salida analógica y posición desde un encoder CANopen
- Niveles de paro y de rearranque separados entre sí
Eventos de nivel (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de una central. Valores de ejemplo: consigna 60 %, nivel de paro 30 %, rearranque al 55 %, apertura mínima 20 %. La potencia se muestra como parte de la potencia nominal. La curva de la turbina y la concesión de agua fijan los valores reales.
Un disparo cierra el agua con una rampa. La oficina recibe la alarma.
El PLC vigila los disparos que le corresponden, como la sobrevelocidad, la temperatura de los cojinetes y un interruptor abierto por la protección de red. Ante un disparo, cierra los álabes directrices con una rampa de cierre y después cierra la válvula de entrada. Un cierre demasiado rápido sube la presión en la tubería forzada (golpe de ariete). Un cierre demasiado lento deja que la velocidad suba tras un rechazo de carga. El fabricante de la turbina fija el tiempo de cierre. La alarma llega a la oficina remota. Elige un fallo, cambia el tiempo de cierre y corta el enlace.
- Temperatura de cojinetes y vibración en entradas analógicas
- Primero la rampa de cierre, después la válvula de entrada cerrada
- Alarma a la oficina, guardada en la central mientras el enlace está caído
El simulador Remote Site Telemetry muestra el mismo patrón de pérdida de enlace en una red de agua: datos y alarmas guardados en puntos remotos.
Eventos del disparo (ejemplo)
Simulación ilustrativa. Valores de ejemplo, sin datos de una central. Valores de ejemplo: la presión se muestra como parte de la presión estática y la velocidad como parte de la velocidad nominal. Cuanto más rápido es el cierre, más sube la presión; cuanto más lento, más sube la velocidad tras un rechazo de carga. Los tiempos se muestran 5 veces más rápido.
Arquitectura del sistema
¿Cómo automatiza un PLC una minicentral hidroeléctrica?
Dos Raspberry PLC se reparten el trabajo. En el armario de turbina, un Raspberry PLC 21 con placa CAN lee el grupo: velocidad del eje, finales de carrera de la válvula de entrada, estado del interruptor, disparo de protección, cadena de paro de emergencia, presión en la tubería forzada, temperatura de los cojinetes y vibración. Gobierna la válvula de entrada, la consigna de los álabes directrices y la habilitación del sincronizador, y lee la posición de los álabes desde un encoder CANopen. Por RS-485 lee los valores eléctricos del relé de protección o del analizador de red con Modbus RTU. En el armario de la central, un Raspberry PLC 42 lee las señales de la central, como el nivel de la cámara de carga, y une la central con la oficina remota por Ethernet. En esta disposición, un bus CAN une los dos PLC y el encoder.
| Señal | Entre | Tipo | Función |
|---|---|---|---|
| Velocidad del eje | EntreSensor de impulsos → PLC 21 | TipoEntrada digital, interrupción | FunciónAceleración, habilitar el sincronizador, disparo por sobrevelocidad |
| Válvula de entrada abierta y cerrada | EntreFinales de carrera → PLC 21 | Tipo2 entradas digitales | FunciónConfirma cada paso del arranque y del paro |
| Interruptor cerrado | EntreContacto del interruptor → PLC 21 | TipoEntrada digital | FunciónGrupo en red: tomar carga. Se abre con un disparo de red |
| Disparo de protección | EntreRelé de protección → PLC 21 | TipoEntrada digital | FunciónDisparo de la protección de generador o de red: parar el grupo |
| Cadena de paro de emergencia | EntreRelé de seguridad → PLC 21 | TipoEntrada digital | FunciónSolo estado. El paro no depende del programa del PLC |
| Presión en la tubería forzada | EntreTransmisor → PLC 21 | TipoEntrada analógica | FunciónPermisivo de arranque, presión durante la rampa de cierre |
| Temperatura de cojinetes | EntreTransmisores → PLC 21 | Tipo2 entradas analógicas | FunciónAlarma y después disparo. Cojinetes de turbina y de generador |
| Vibración | EntreTransmisor de velocidad de vibración → PLC 21 | TipoEntrada analógica | FunciónAlarma y después disparo |
| Posición de los álabes directrices | EntreEncoder CANopen → PLC 21 | TipoCAN | FunciónLazo cerrado de la apertura |
| Consigna del distribuidor | EntrePLC 21 → actuador | TipoSalida analógica 0-10 V | FunciónApertura que sigue al nivel |
| Abrir y cerrar la válvula de entrada | EntrePLC 21 → actuador de la válvula | Tipo2 salidas digitales | FunciónAgua a la turbina. Cerrada al final de un paro |
| Habilitar el sincronizador | EntrePLC 21 → sincronizador | TipoSalida digital | FunciónCerca de la velocidad nominal. El sincronizador cierra el interruptor |
| Subir y bajar velocidad | EntreSincronizador → PLC 21 | Tipo2 entradas digitales | FunciónPequeños cambios de la apertura del distribuidor durante la sincronización. Una en una entrada analógica/digital en modo digital |
| Valores eléctricos | EntreRelé de protección o analizador → PLC 21 | TipoRS-485, Modbus RTU | FunciónPotencia activa, tensión, frecuencia, energía |
| Nivel de la cámara de carga | EntreTransmisor de nivel → PLC 42 | TipoEntrada analógica | FunciónPermisivo de arranque, control de nivel, nivel de paro |
| Datos del grupo | EntrePLC 21 ↔ PLC 42 | TipoCAN | FunciónEstados, valores y órdenes entre los armarios |
| Oficina remota | EntrePLC 42 → router → oficina | TipoEthernet | FunciónDatos, alarmas, arranque y paro a distancia |
Por qué funciona
Pasos simples, límites claros, el mismo armario en todas partes.
Primero permisivos, después acciones
Cada paso empieza solo cuando una señal confirma el anterior: nivel, final de carrera de la válvula, velocidad, contacto del interruptor. El programa del PLC se puede escribir como una secuencia de estados con salidas claras y un tiempo máximo en cada paso.
Cada equipo en su trabajo
El PLC lleva el grupo cerca de la velocidad nominal. Un sincronizador ajusta la velocidad a través del PLC y la tensión a través del AVR, y cierra el interruptor. Un relé de protección vigila el generador y la red. Cada equipo hace el trabajo para el que está hecho.
Una rampa, no un golpe
Los álabes directrices cierran con una rampa que fija el fabricante de la turbina. La rampa mantiene la presión en la tubería y la subida de velocidad dentro de sus límites.
Linux junto al control
El Raspberry PLC funciona con Debian. El mismo controlador puede registrar datos, tener una base de datos local y hablar MQTT con la oficina. Una forma habitual de hacerlo: ejecutar el programa de control como un servicio systemd que arranca con el equipo y se reinicia si falla.
Un corte de tensión limpio
Los dos PLC llevan un SAI con supercondensadores que apaga Linux de forma ordenada cuando cae la alimentación de 24 V, y un reloj de tiempo real con pila, para que los registros mantengan la hora correcta tras un reinicio.
Fabricado en serie
El proyecto fabrica sus armarios en serie. Una forma habitual de mantener un solo programa para muchas centrales: los valores de cada central, como las consignas de nivel y las rampas, van en un archivo de configuración, no en el código.
Hardware utilizado
Un Raspberry PLC para la turbina. Uno más grande para la central.
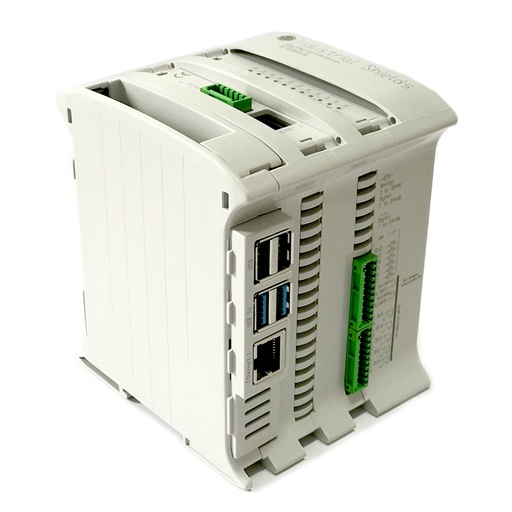
Raspberry PLC 21 FLEX
Un controlador industrial basado en una Raspberry Pi 4, con 13 entradas, 8 salidas, dos puertos Ethernet, dos puertos RS-485 y una placa de expansión. En esta central la placa de expansión es CAN. Gobierna la turbina: secuencia de arranque, control de nivel, disparos y el lazo de los álabes.
- Función
- Armario de turbina: secuencia, control de nivel, disparos
- Entradas
- 13: 6 analógicas/digitales (0-10 V, 12 bits), 7 digitales optoaisladas (5-24 Vdc), 2 con interrupción
- Salidas
- 8: 3 analógicas/digitales/PWM (0-10 V, 12 bits), 5 digitales optoaisladas (5-24 Vdc)
- Expansión
- Una placa. CAN en esta central (también LoRa, 4G o maestro M-Bus)
- Comunicaciones
- Ethernet 1 Gigabit + 1 10/100, 2 x RS-485, Wi-Fi, Bluetooth LE
- Ordenador
- Raspberry Pi 4, Debian 64 bits
- Fiabilidad
- SAI con supercondensadores, reloj de tiempo real con pila
- Alimentación
- 12 a 24 Vdc
- Montaje
- Carril DIN TS35, IP20
El proyecto usa un Raspberry PLC 21 con placa CAN: la versión FLEX es la configuración que la ofrece. Las salidas son de transistor, no de relé: usa relés de interfaz donde el actuador de la válvula o el sincronizador necesiten un contacto libre de tensión. Esta disposición usa 12 de las 13 entradas y 4 de las 8 salidas. Para un transmisor de 4-20 mA en una entrada de 0-10 V, añade una resistencia de precisión de 500 Ω.
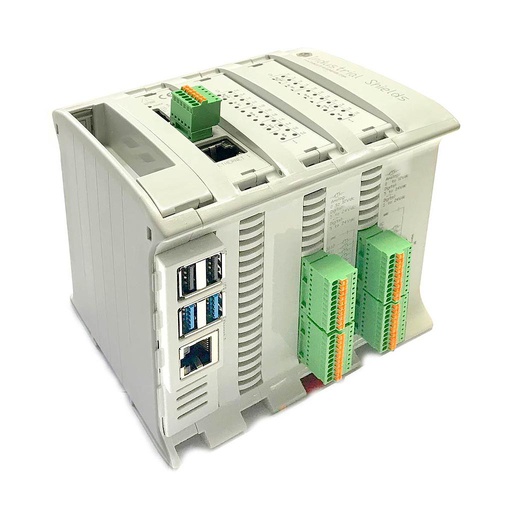
Raspberry PLC 42
La misma familia con más E/S: 26 entradas y 16 salidas. En el armario de la central lee las señales de la central, comparte los datos del grupo por CAN y une la central con la oficina remota por Ethernet.
- Función
- Armario de la central: señales de la central, enlace con la oficina
- Entradas
- 26: 12 analógicas/digitales (0-10 V, 12 bits), 14 digitales optoaisladas (5-24 Vdc), 4 con interrupción
- Salidas
- 16: 6 analógicas/digitales/PWM (0-10 V, 12 bits), 10 digitales optoaisladas (5-24 Vdc)
- Expansión
- Una placa. CAN en esta central (también LoRa o 4G)
- Comunicaciones
- Ethernet 1 Gigabit + 1 10/100, 2 x RS-485, Wi-Fi, Bluetooth LE
- Fiabilidad
- SAI con supercondensadores, reloj de tiempo real con pila
El proyecto tiene un segundo armario con un Raspberry PLC 42 y CAN. El caso no publica qué señales de la central van a él: el nivel de la cámara de carga es un ejemplo. Las entradas libres sirven para los auxiliares de la central, como compuertas de toma o un limpiarrejas.
Preguntas sobre este caso
¿Cómo arranca un PLC la turbina de una minicentral?
Sigue una secuencia fija. Una habitual: comprobar los permisivos (nivel de la cámara de carga, ningún disparo de protección, cadena de paro de emergencia cerrada, válvula de entrada cerrada); abrir el bypass si lo hay y después la válvula de entrada; llevar los álabes directrices a una apertura de arranque; dejar que el grupo se acelere en vacío; cerca de la velocidad nominal, excitar el generador y habilitar el sincronizador; cuando el interruptor cierra, abrir los álabes para tomar carga. Cada paso espera una señal y tiene un tiempo máximo. Si un paso no termina a tiempo, el PLC detiene el arranque y da una alarma.
¿El PLC sincroniza el generador con la red?
No por sí solo. El PLC lleva el grupo cerca de la velocidad nominal y habilita un sincronizador automático (dispositivo ANSI 25). El sincronizador envía impulsos de subir y bajar al lazo de velocidad del PLC y al regulador de tensión (AVR), y cierra el interruptor cuando tensión, frecuencia y ángulo de fase coinciden. Muchos relés de protección de generador incluyen una comprobación de sincronismo (25); la sincronización automática suele ser un equipo aparte. La protección de interconexión sigue las reglas de cada país: en Europa, las normas nacionales que aplican el código de red RfG (Reglamento (UE) 2016/631) suelen remitir a la EN 50549-1 (baja tensión) y la EN 50549-2 (media tensión).
¿Cómo mantiene el PLC el nivel de la cámara de carga en una central fluyente?
Lee el transmisor de nivel en una entrada analógica y mueve la consigna de los álabes directrices para mantener el nivel en su consigna. La posición de los álabes vuelve desde un encoder CANopen, consulta la lectura de un encoder CANopen en un Raspberry PLC. Por debajo de una apertura mínima la turbina tiene que parar, así que la lógica necesita un nivel de paro y un nivel de rearranque más alto. La concesión de agua de la central fija el caudal ecológico que debe quedar en el río.
¿Qué dispositivos de seguridad trabajan junto al PLC en una central hidroeléctrica?
El PLC lleva la secuencia, el control de nivel y los disparos que le corresponden, e informa del estado. A su alrededor, como en cualquier grupo hidráulico: un dispositivo de sobrevelocidad que no depende del PLC, un relé de protección para el generador y la interconexión con la red, y una cadena de paro de emergencia que no depende del programa estándar del PLC (en la parte de máquina, IEC 60204-1 e ISO 13850). El caso no publica su circuito de seguridad. Consulta enclavamientos de seguridad y paro de emergencia en un Raspberry PLC.
¿Por qué los álabes tienen que cerrar despacio ante un disparo?
El agua de una tubería forzada lleva mucha inercia. Si los álabes directrices cierran demasiado rápido, la presión sube (golpe de ariete) y puede dañar la tubería. Si cierran demasiado despacio tras un rechazo de carga, el grupo se acelera. El fabricante de la turbina calcula el tiempo de cierre a partir de la tubería y de la máquina, y el PLC sigue esa rampa. La IEC 61362 es la guía para especificar los sistemas de regulación de turbinas hidráulicas.
¿Qué pasa cuando cae el enlace con la oficina remota?
El control funciona en los PLC de la central, así que el grupo sigue su lógica. Una forma habitual de hacerlo: guardar los datos y las alarmas en el PLC con su marca de tiempo, y enviarlos cuando vuelve el enlace. Dos piezas útiles: un puente MQTT a SQL Server en Python y un historial de alarmas en MySQL con Node-RED. El simulador Remote Site Telemetry muestra el patrón de pérdida de enlace en una red de agua.
Descarga el caso de estudio
PDF de 4 páginas con el reto, la lógica, la arquitectura y el hardware. Sin formularios.
¿Una central similar?
Cuéntanos tu central y tu secuencia. Te responderá un ingeniero.
Dinos el tipo de turbina, las señales que tienes, cómo se mueven los álabes directrices o el inyector, y adónde tienen que ir los datos. Te diremos qué controladores encajan y cómo cablearlos.
- Respuesta de nuestro equipo técnico
- Recuento de E/S y dimensionado de los controladores para tu central
- Ayuda para escribir el programa de control, si la necesitas